วิชันซิสเต็มการเรียนรู้เชิงลึกสำหรับการเชื่อมด้วยเลเซอร์ด้วยหุ่นยนต์: การติดตามตะเข็บและการประมาณความกว้างของช่องว่าง

การแนะนำ
ในการผลิตสมัยใหม่การเชื่อมด้วยเลเซอร์ของหุ่นยนต์ได้รับการยกย่องในด้านความแม่นยำ ความเร็ว และการเจาะลึก อย่างไรก็ตาม ประสิทธิภาพสูงจำเป็นต้องมีการจัดตำแหน่งระหว่างลำแสงเลเซอร์และข้อต่ออย่างไม่มีที่ติ แบบดั้งเดิมระบบการมองเห็นมักจะต้องต่อสู้กับแสงที่ไม่สอดคล้องกัน การกระเด็น และรูปทรงเรขาคณิตของข้อต่อที่ซับซ้อน ซึ่งนำไปสู่ข้อบกพร่อง นี่คือที่การเรียนรู้อย่างลึกซึ้งกำลังปฏิวัติวงการ โดยการผสานขั้นสูงการเรียนรู้อย่างลึกซึ้งอัลกอริธึมที่มีประสิทธิภาพระบบการมองเห็นผู้ผลิตสามารถบรรลุความแม่นยำอย่างที่ไม่เคยมีมาก่อนการติดตามตะเข็บและการประมาณความกว้างของช่องว่างการเปลี่ยนแปลงความน่าเชื่อถือของการเชื่อมด้วยเลเซอร์ของหุ่นยนต์.
ความท้าทายหลักในการเชื่อมด้วยเลเซอร์
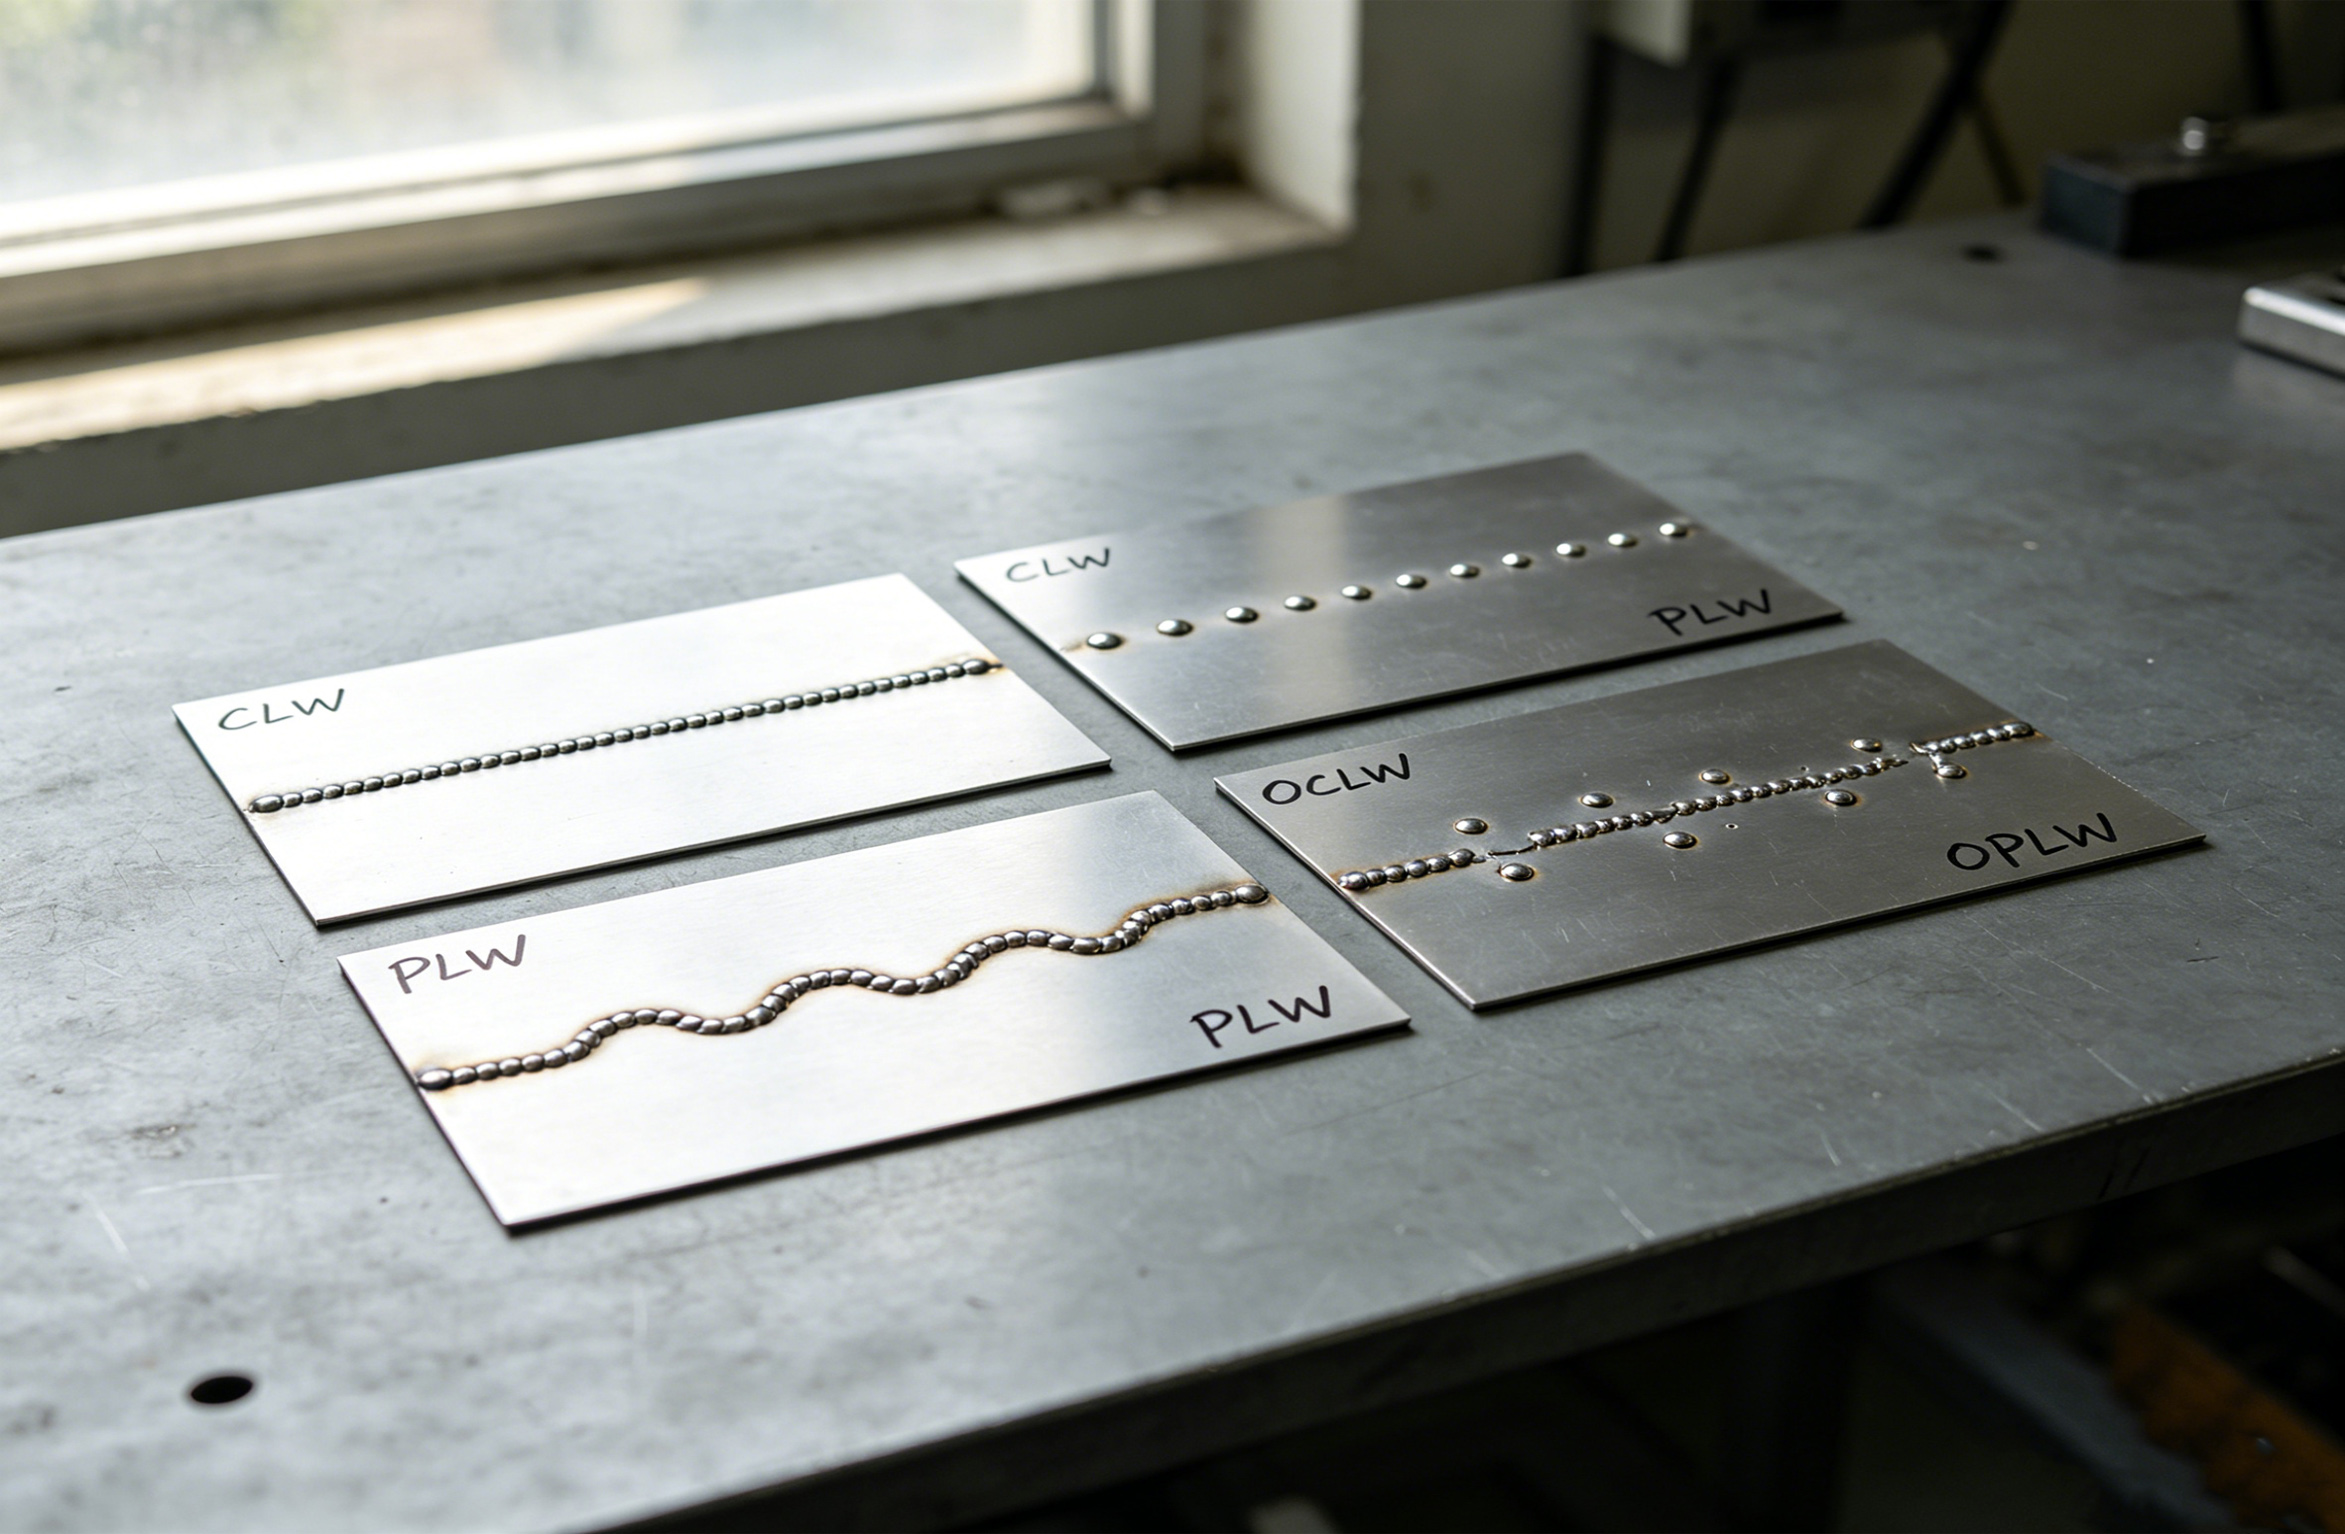
ประสิทธิผลของการเชื่อมด้วยเลเซอร์ของหุ่นยนต์ขึ้นอยู่กับงานการมองเห็นสองอย่าง: การระบุเส้นทางของตะเข็บอย่างแม่นยำ (การติดตาม) และการวัดช่องว่างทางกายภาพระหว่างชิ้นส่วนที่จะเชื่อมต่อ (การประมาณค่า) แม้แต่การวางแนวที่ไม่ตรงเล็กน้อยหรือการเปลี่ยนแปลงของช่องว่างโดยไม่คาดคิดก็อาจทำให้เกิดข้อบกพร่องร้ายแรง เช่น ความพรุน การตัดด้านล่าง หรือการเจาะที่ไม่สมบูรณ์ เซ็นเซอร์วิชันเลเซอร์แบบดั้งเดิมใช้แสงที่มีโครงสร้างและอัลกอริธึมทางเรขาคณิต แม้ว่าจะมีประสิทธิภาพในการตั้งค่าที่ได้รับการควบคุม แต่ก็อาจเปราะ—สับสนได้ง่ายจากการสะท้อนแสงสูง ออกซิเดชัน หรือแสงสะท้อนที่รุนแรงจากกระบวนการเชื่อมเอง สิ่งนี้สร้างความต้องการที่สำคัญสำหรับความฉลาดและการปรับตัวที่มากขึ้นระบบการมองเห็น.
การเรียนรู้เชิงลึกเปลี่ยนแปลงระบบการมองเห็นอย่างไร
การเรียนรู้เชิงลึกโดยเฉพาะโครงข่ายประสาทเทียมแบบหมุนวน (CNN) เสนอการเปลี่ยนกระบวนทัศน์ ต่างจากอัลกอริธึมที่อิงกฎ กการเรียนรู้อย่างลึกซึ้งแบบจำลองสามารถฝึกกับภาพรอยเชื่อมนับพันภาพภายใต้สภาวะต่างๆ เรียนรู้ที่จะจดจำลักษณะต่างๆ ของตะเข็บ แม้ว่าจะมีเสียง สะเก็ดเงิน หรือการสะท้อนที่เปลี่ยนแปลงไป ในลักษณะที่คล้ายคลึงกับการรับรู้ด้วยสายตาของมนุษย์
-
สำหรับการติดตามตะเข็บ: CNN สามารถประมวลผลภาพแบบเรียลไทม์จากระบบการมองเห็นกล้องของกล้องและส่งออกพิกัดพิกเซลที่แม่นยำของเส้นกึ่งกลางของตะเข็บ มันแยกตะเข็บออกจากเสียงพื้นหลังด้วยความทนทานที่โดดเด่น ทำให้สามารถการเชื่อมด้วยเลเซอร์ของหุ่นยนต์แขนเพื่อทำการแก้ไขเส้นทางแบบเรียลไทม์
-
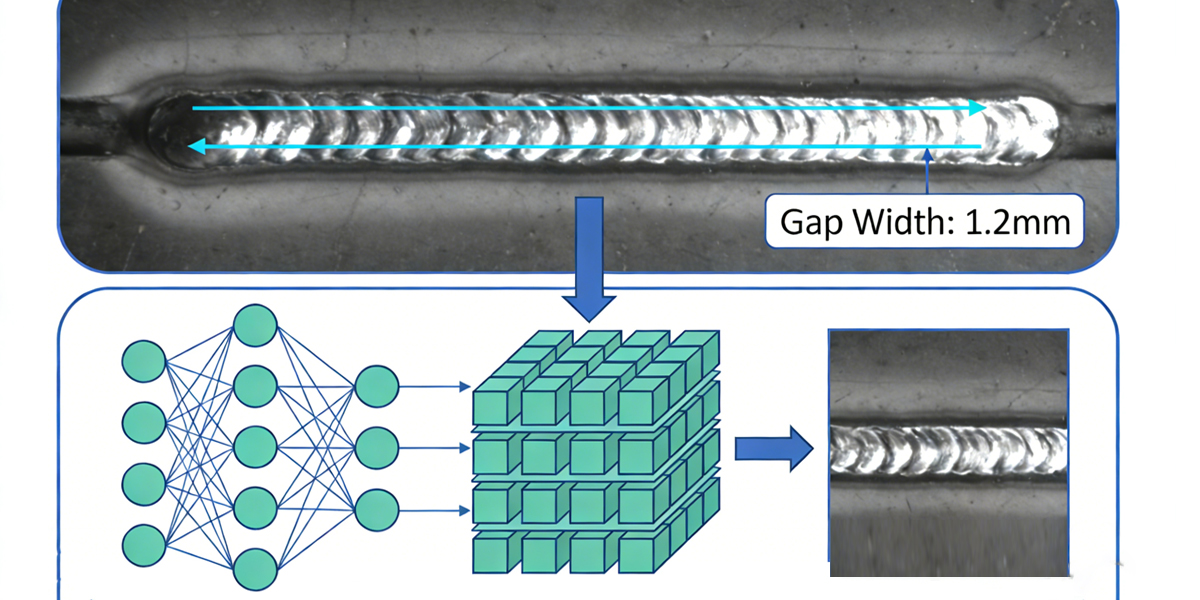
สำหรับการประมาณความกว้างของช่องว่าง: ในทำนองเดียวกัน สามารถฝึกแบบจำลองให้ระบุขอบทั้งสองของรอยต่อ และคำนวณระยะห่างพิกเซลระหว่างขอบเหล่านั้น ซึ่งจะถูกแปลงเป็นโลกแห่งความเป็นจริงการประมาณความกว้างของช่องว่าง. การวัดนี้มีความสำคัญอย่างยิ่งในการปรับกำลังเลเซอร์หรือความเร็วป้อนลวดแบบไดนามิก เพื่อให้มั่นใจในคุณภาพการเชื่อมที่สม่ำเสมอ โดยเฉพาะอย่างยิ่งในการติดตั้งที่มีความแปรปรวนโดยธรรมชาติ
การศึกษาน้ำเชื้อที่ตีพิมพ์ในการวิจัยข่าวกรองของเครื่องจักรตรวจสอบแนวทางนี้ การวิจัยได้พัฒนากการเรียนรู้อย่างลึกซึ้ง-ซึ่งเป็นรากฐานระบบการมองเห็นโดยเฉพาะสำหรับการเชื่อมด้วยเลเซอร์ของหุ่นยนต์. ระบบแสดงให้เห็นถึงประสิทธิภาพที่เหนือกว่าในการติดตามตะเข็บความแม่นยำและเรียลไทม์การประมาณความกว้างของช่องว่างเมื่อเทียบกับวิธีการทั่วไป เน้นศักยภาพในการใช้งานทางอุตสาหกรรม
สถาปัตยกรรมระบบและขั้นตอนการทำงาน
การเรียนรู้เชิงลึกเชิงปฏิบัติระบบการมองเห็นสำหรับการเชื่อมด้วยเลเซอร์ของหุ่นยนต์โดยทั่วไปจะเกี่ยวข้องกับ:
-
การได้มาและการฝึกอบรมข้อมูล: ชุดข้อมูลของภาพที่ติดป้ายกำกับหลายพันภาพ (แสดงตะเข็บที่มีตำแหน่งที่ทราบและความกว้างของช่องว่าง) ภายใต้สภาพแสงและวัสดุต่างๆ ได้รับการรวบรวม โมเดล CNN (เช่น สถาปัตยกรรม U-Net สำหรับการแบ่งส่วนพิกเซลอย่างแม่นยำ) ได้รับการฝึกอบรมเกี่ยวกับข้อมูลนี้
-
การอนุมานตามเวลาจริง: โมเดลที่ผ่านการฝึกอบรมจะใช้งานบนคอมพิวเตอร์อุตสาหกรรมที่เชื่อมต่อกับกล้องความเร็วสูงที่ติดตั้งอยู่ด้านหน้าหัวเชื่อม โดยจะประมวลผลแต่ละเฟรมในหน่วยมิลลิวินาที
-
การควบคุมแบบวงปิด: ผลลัพธ์—พิกัดเส้นกึ่งกลางตะเข็บและความกว้างของช่องว่าง—จะถูกป้อนไปที่การเชื่อมด้วยเลเซอร์ของหุ่นยนต์ตัวควบคุม หุ่นยนต์จะปรับเส้นทางแบบเรียลไทม์ ในขณะที่พารามิเตอร์การเชื่อมจะถูกมอดูเลตตามการประมาณความกว้างของช่องว่างทำให้เกิดกระบวนการปรับตัวอย่างเต็มที่
ประโยชน์และผลกระทบทางอุตสาหกรรม
การบูรณาการการเรียนรู้อย่างลึกซึ้งเข้าไปในระบบการมองเห็นมอบผลประโยชน์ที่จับต้องได้:
-
ความแม่นยำและคุณภาพที่เพิ่มขึ้น: บรรลุถึงความสมบูรณ์แบบการติดตามตะเข็บลดข้อบกพร่องและอัตราการทำงานซ้ำได้อย่างมาก
-
เพิ่มความทนทานของกระบวนการ: ทนทานต่อการเปลี่ยนแปลงในการประกอบชิ้นส่วน สภาพพื้นผิว และแสงโดยรอบที่อาจจะทำให้ระบบแบบเดิมพิการ
-
มีความยืดหยุ่นมากขึ้น: สามารถฝึกระบบหนึ่งให้จัดการกับข้อต่อได้หลายประเภท (ก้น, ตัก, เนื้อ) โดยไม่ต้องตั้งโปรแกรมใหม่อย่างกว้างขวาง อำนวยความสะดวกในการผลิตที่มีส่วนผสมสูง
นวัตกรรมนี้ทำให้การเชื่อมด้วยเลเซอร์ของหุ่นยนต์ใช้งานได้สำหรับการใช้งานที่มีความต้องการมากขึ้น ตั้งแต่การประกอบถาดแบตเตอรี่รถยนต์ไฟฟ้าไปจนถึงส่วนประกอบด้านการบินและอวกาศที่มีความแม่นยำ ซึ่งระดับความคลาดเคลื่อนด้านคุณภาพเข้มงวดมาก

อนาคตของการเชื่อมอัจฉริยะ
อนาคตอยู่ที่การขยายขีดความสามารถเหล่านี้ ระบบยุคหน้าจะเปลี่ยนจากการมองเห็นแบบ 2 มิติไปสู่การรับรู้แบบ 3 มิติโดยใช้กล้องสเตอริโอหรือเครื่องสแกนเลเซอร์ ซึ่งจะให้ข้อมูลที่สมบูรณ์ยิ่งขึ้น นอกจากนี้การเรียนรู้อย่างลึกซึ้งบทบาทของโมเดลจะขยายไปไกลกว่าการติดตามและการวัดผลรวมถึงแบบเรียลไทม์การคาดการณ์คุณภาพ—การวิเคราะห์เรขาคณิตของรอยเชื่อมหลอมเหลวเพื่อคาดการณ์ข้อบกพร่องก่อนที่จะเกิดขึ้น ช่วยให้สามารถแก้ไขในกระบวนการได้อย่างแท้จริง
บทสรุป
การผสมผสานของการเรียนรู้อย่างลึกซึ้งด้วยหุ่นยนต์ระบบการมองเห็นถือเป็นการก้าวกระโดดครั้งสำคัญสำหรับการเชื่อมด้วยเลเซอร์ของหุ่นยนต์. โดยนำเสนอความแม่นยำสูง แข็งแกร่ง และเรียลไทม์การติดตามตะเข็บและการประมาณความกว้างของช่องว่างเทคโนโลยีอัจฉริยะนี้เอาชนะข้อจำกัดที่มีมายาวนานของการเชื่อมอัตโนมัติ โดยปูทางไปสู่เซลล์การผลิตที่เป็นอิสระ ยืดหยุ่น และเชื่อถือได้มากขึ้น ทำให้มั่นใจได้ว่ามีศักยภาพสูงสุดการเชื่อมด้วยเลเซอร์ของหุ่นยนต์เกิดขึ้นจากการแสวงหาการผลิตที่มีข้อบกพร่องเป็นศูนย์
ช่างเชื่อมที่ไม่เคยเบื่อ: ระบบเลเซอร์อัตโนมัติสร้างผลิตภัณฑ์ที่สมบูรณ์แบบได้อย่างไร
คำแนะนำง่ายๆ ในการบำรุงรักษาเครื่องเชื่อมเลเซอร์
บทความที่เกี่ยวข้อง