ロボットレーザークリーニングをサポートするディープラーニングベースのビジョンシステム
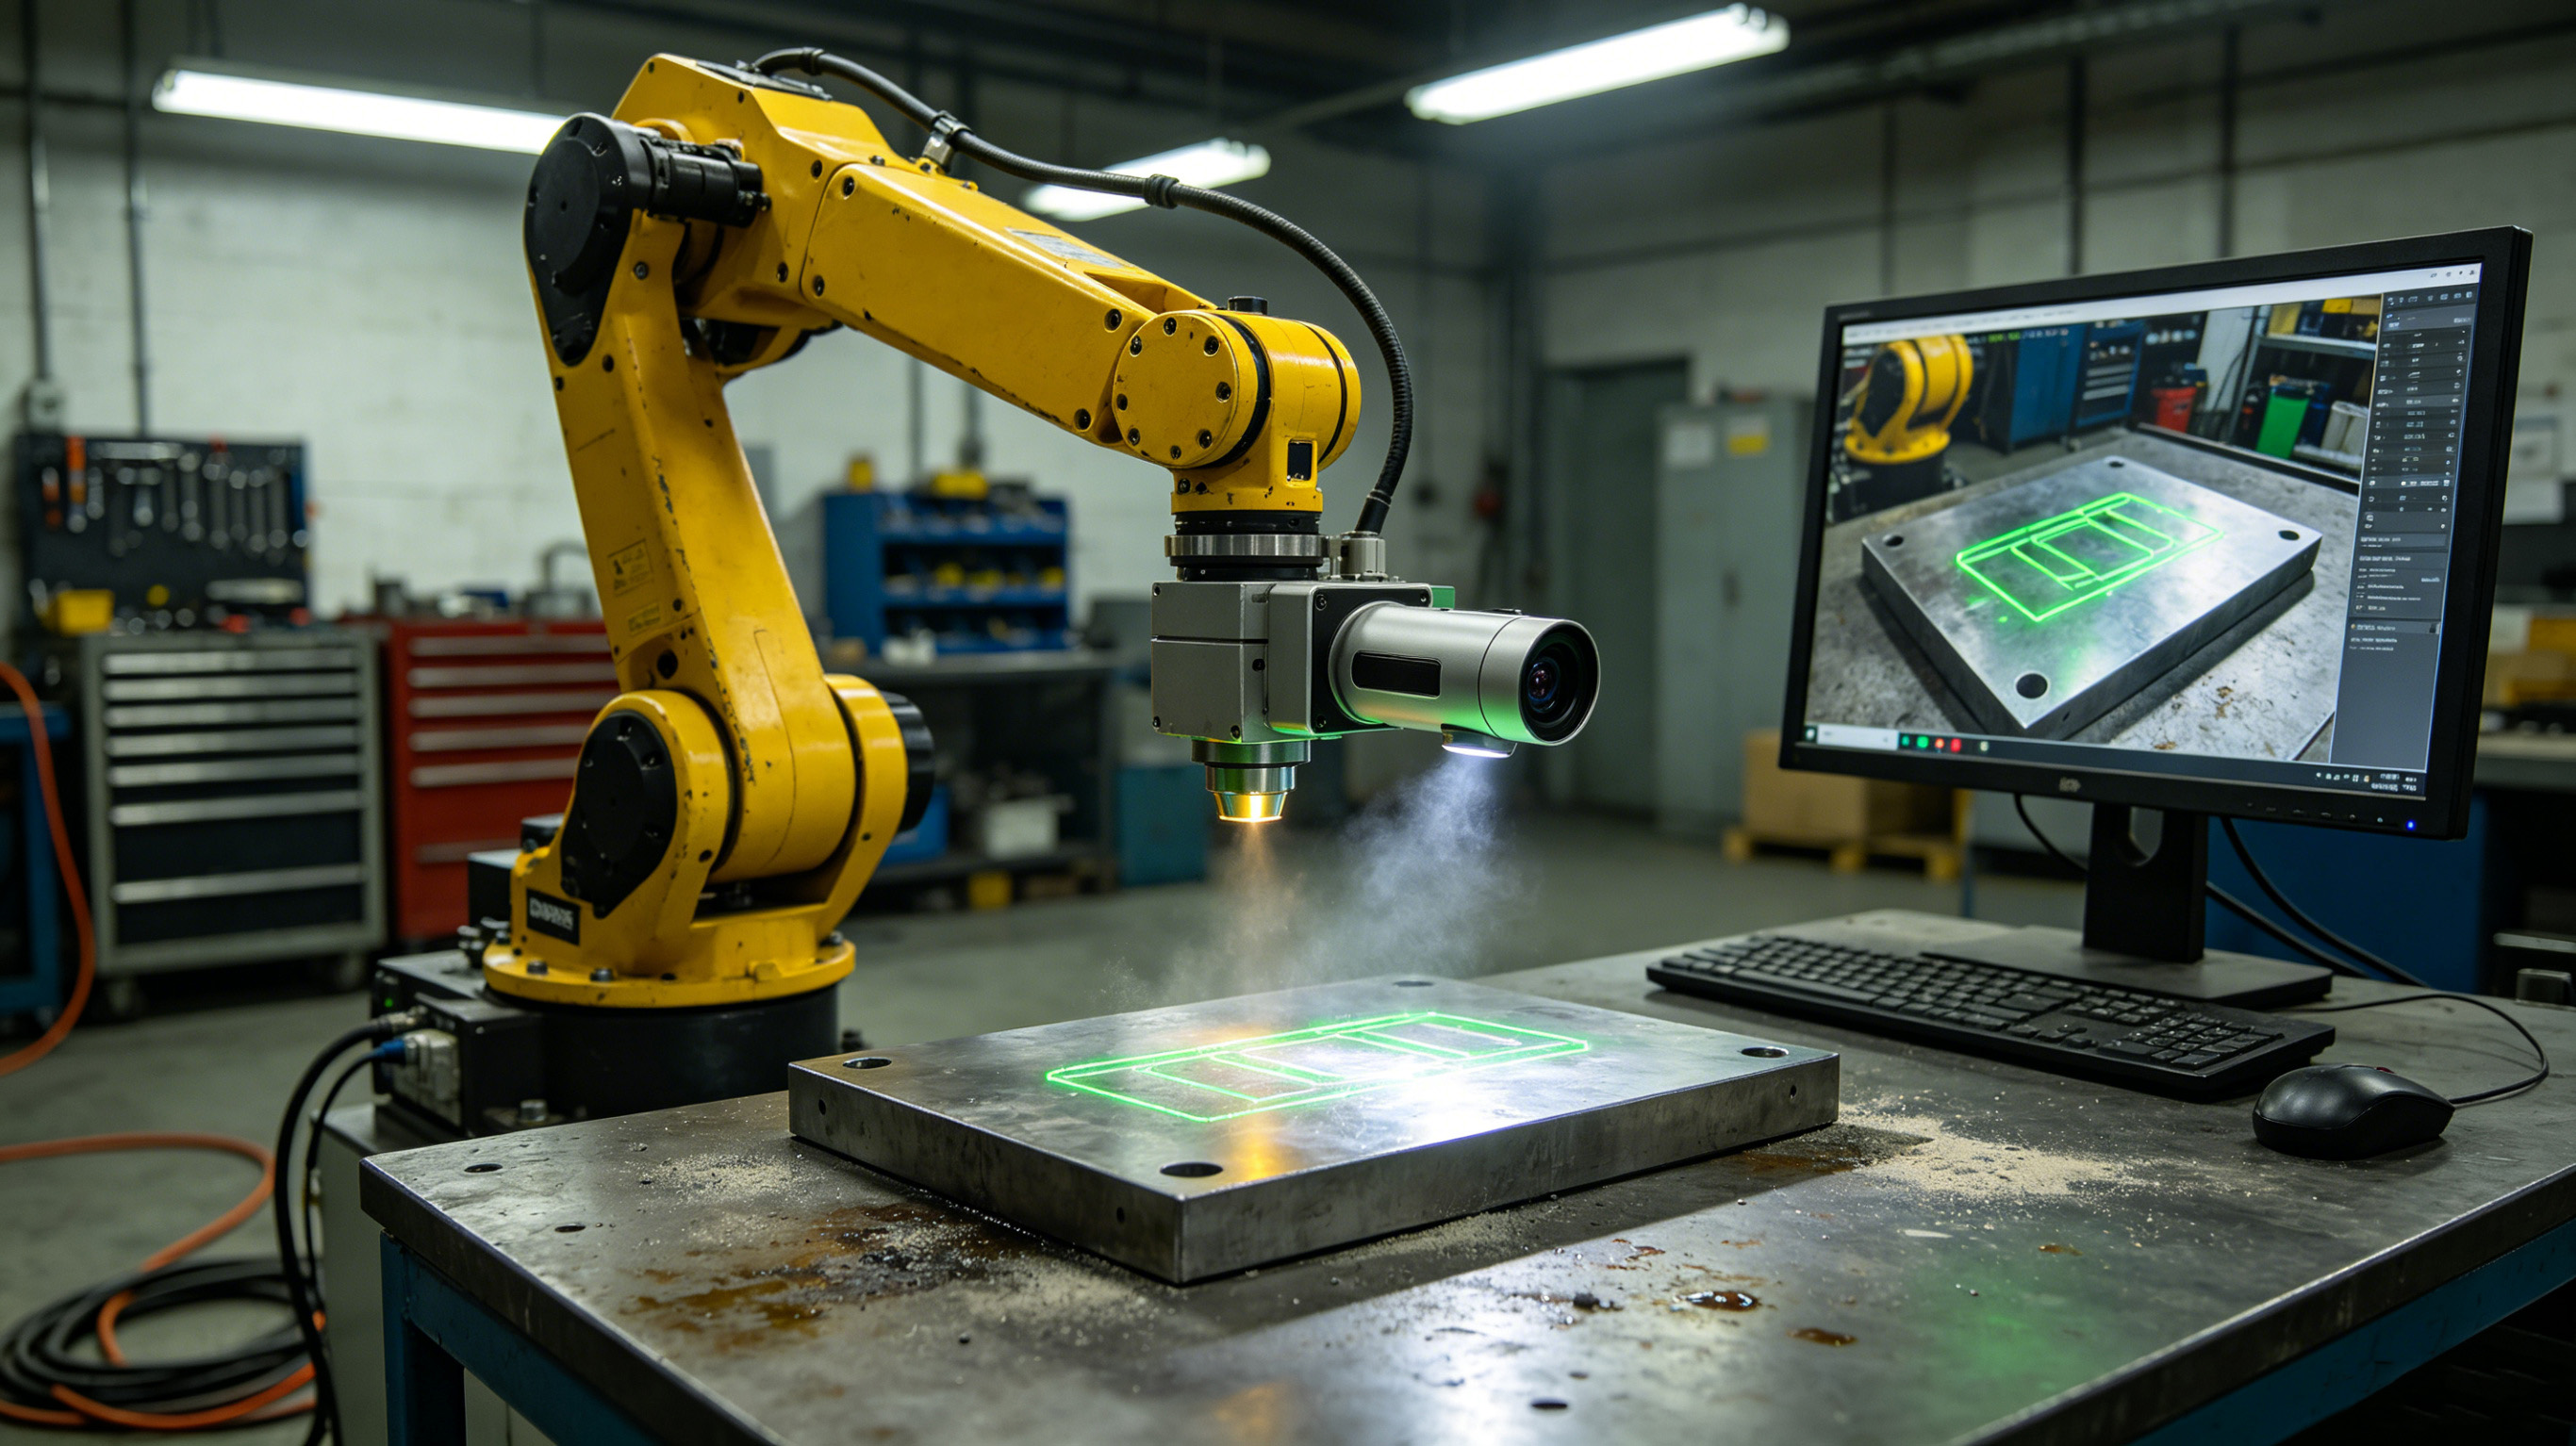
ロボットレーザー洗浄は、航空宇宙、自動車、修復業界全体で、金属表面から汚染物質を除去するための、手動および化学的方法に代わる、正確で環境に優しいソリューションとして登場しました。従来のロボット洗浄は事前にプログラムされた経路に依存しており、ワークピースの形状が異なる場合や汚染物質が不均一に分布している場合には適応できず、これが重大な制限となります。深層学習とレーザークリーニングの統合。この課題を克服するために、研究者たちは、ロボットがリアルタイムで汚染領域を検出し、その場で洗浄パラメータを調整できるビジョンシステムを開発しました。この記事では、システム アーキテクチャに焦点を当て、体系的な調査に基づいて最近の進歩をまとめています。リアルタイムの表面評価機能、分類精度、および産業上の実装。
システムアーキテクチャ: ビジョン、学習、制御
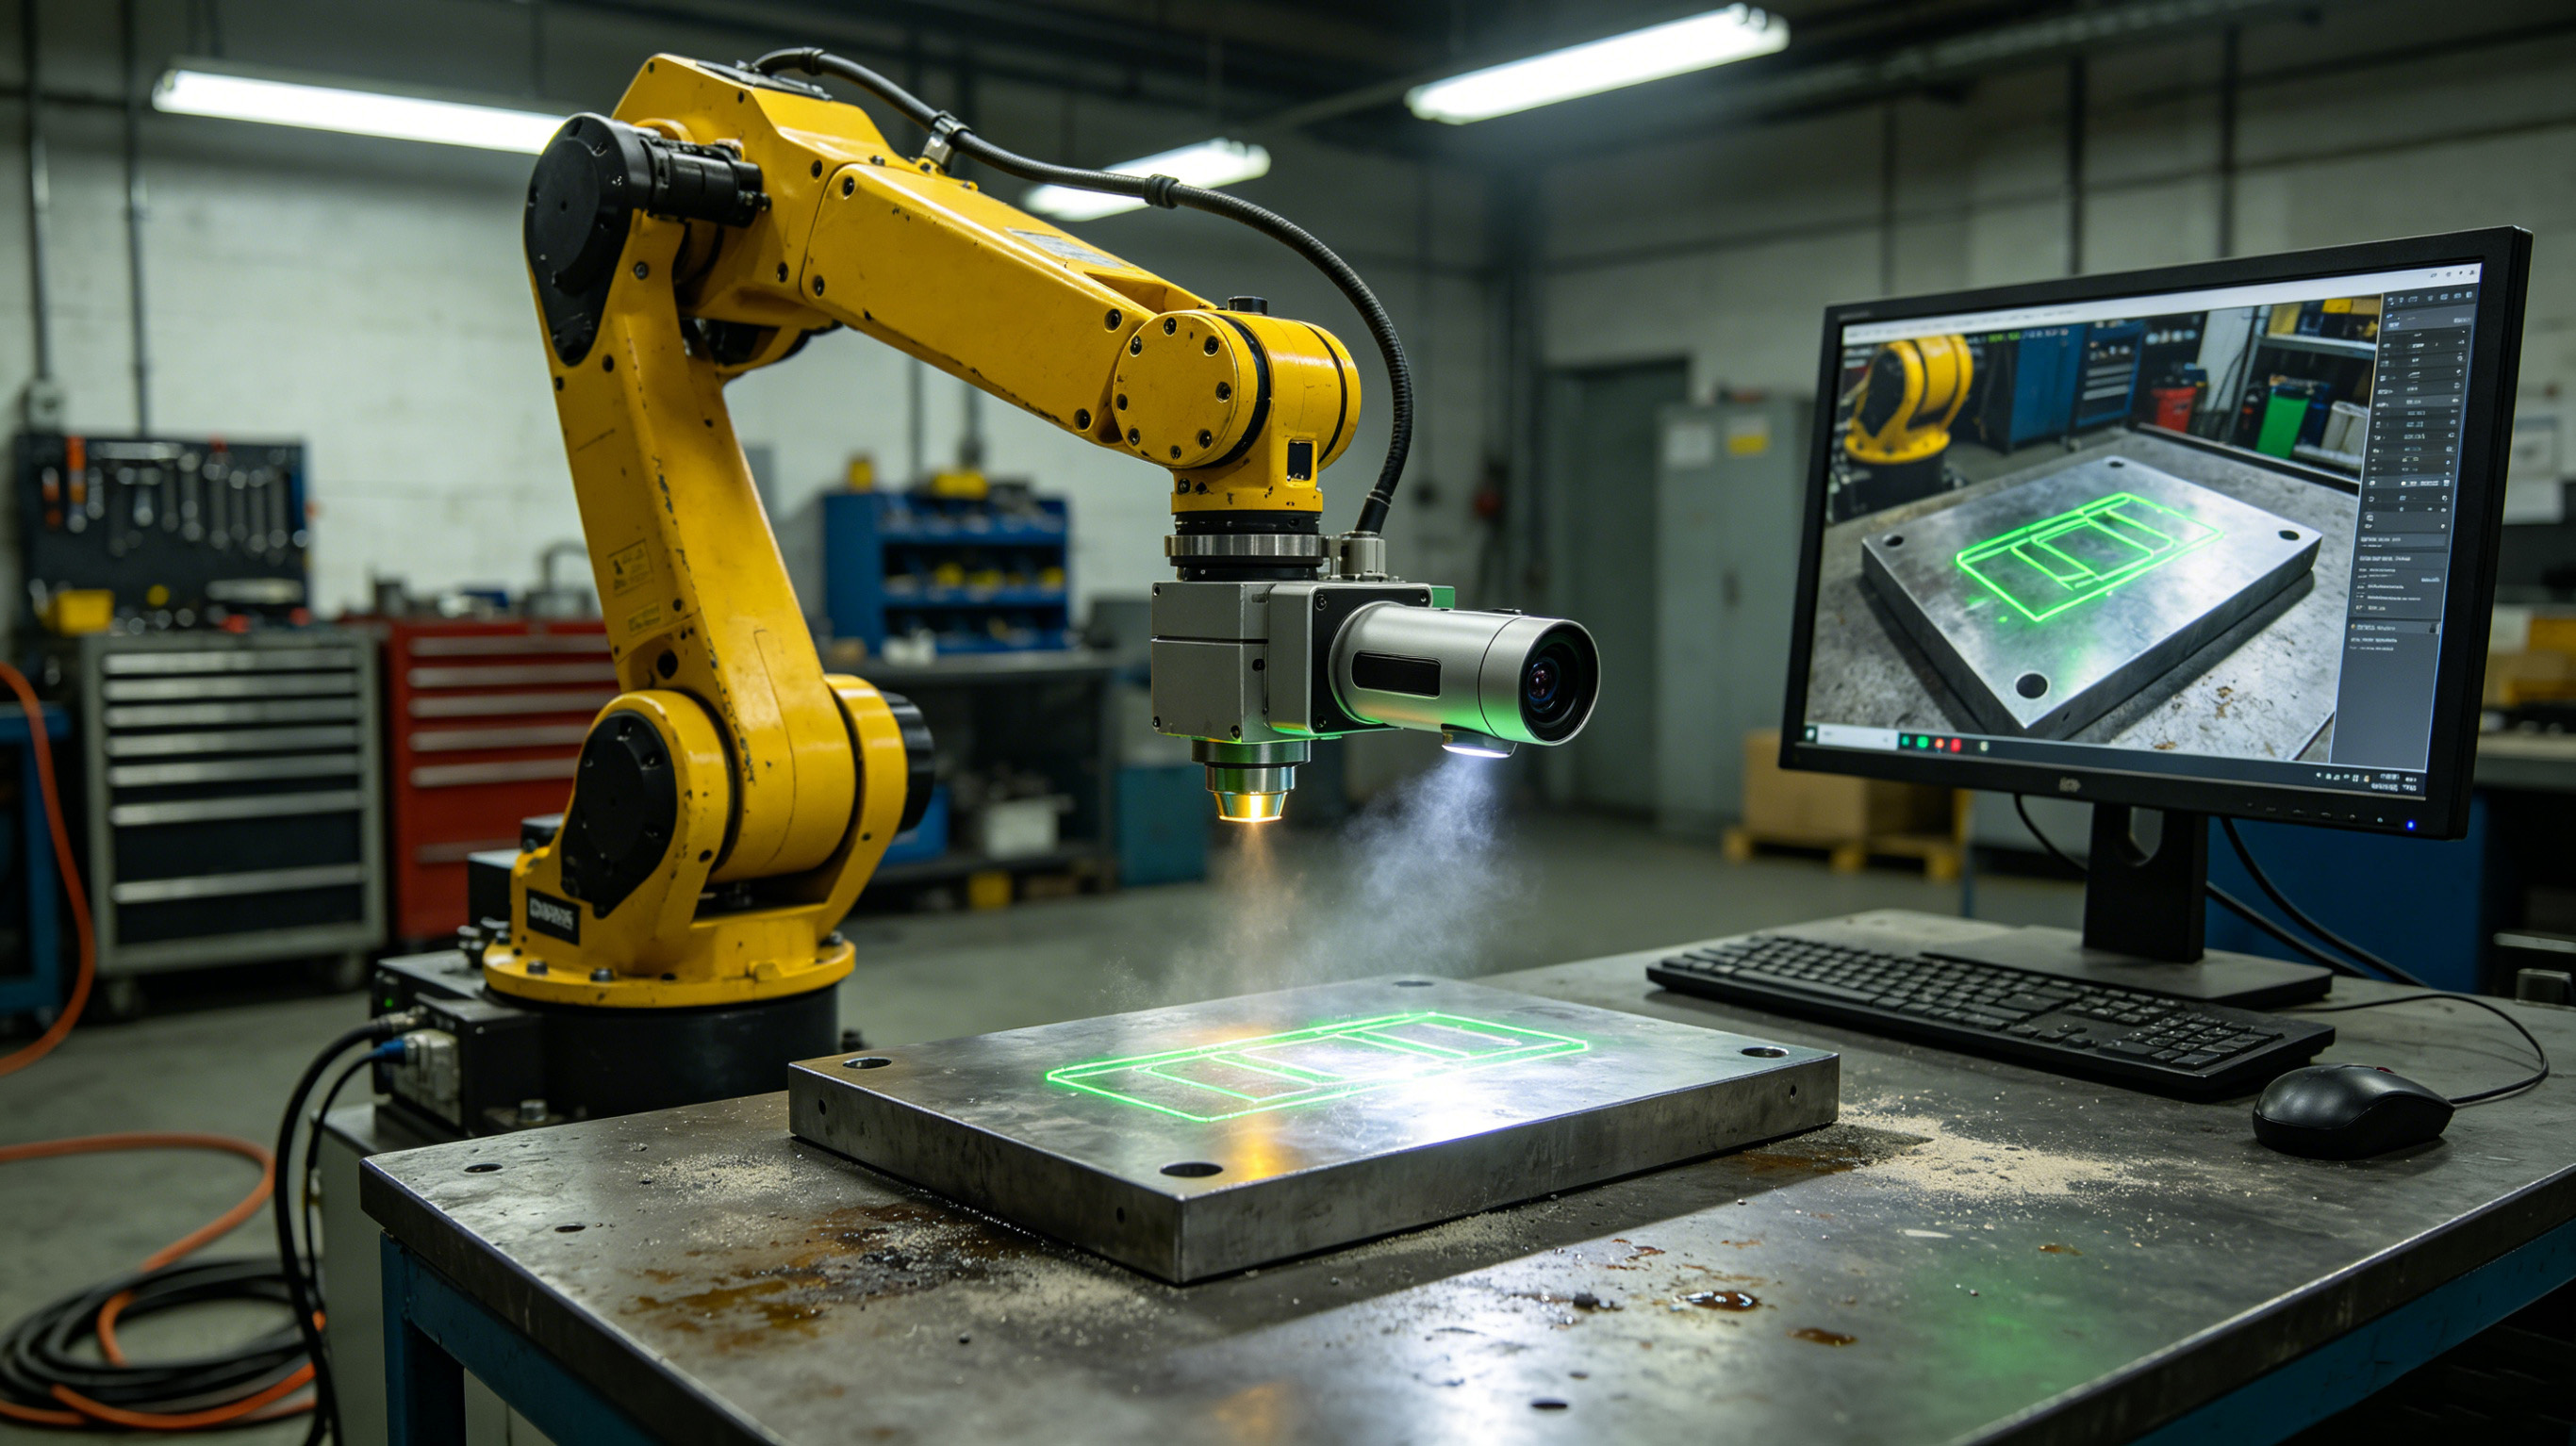
ロボットレーザークリーニング用の効果的なビジョンシステムには、3 つの統合モジュールが必要です。まず、洗浄プロセス前および洗浄プロセス中に高速カメラでワーク表面の画像を撮影します。第二に、深層学習アルゴリズムこれらの画像を分析して、「完全な除去」、「不完全な除去」、または「基板露出」などの表面状態を分類します。レーザー洗浄分類に畳み込みニューラル ネットワークを使用した研究では、98% を超える検出精度が達成され、次の実現可能性が実証されました。リアルタイムの表面評価自動画像分析を通じて。第三に、制御モジュールは深層学習アルゴリズム出力を使用して、レーザー パラメータ (パルス エネルギー、スキャン速度、スポット サイズ) を調整し、ロボットの経路を動的に更新します。この閉ループ アーキテクチャにより、ロボットは予測できない汚染パターンを持つコンポーネントを処理できるようになります。これは、バッチ間で部品が異なる多品種製造環境では必須の要件です。
キーテクノロジー:炎認識と品質評価
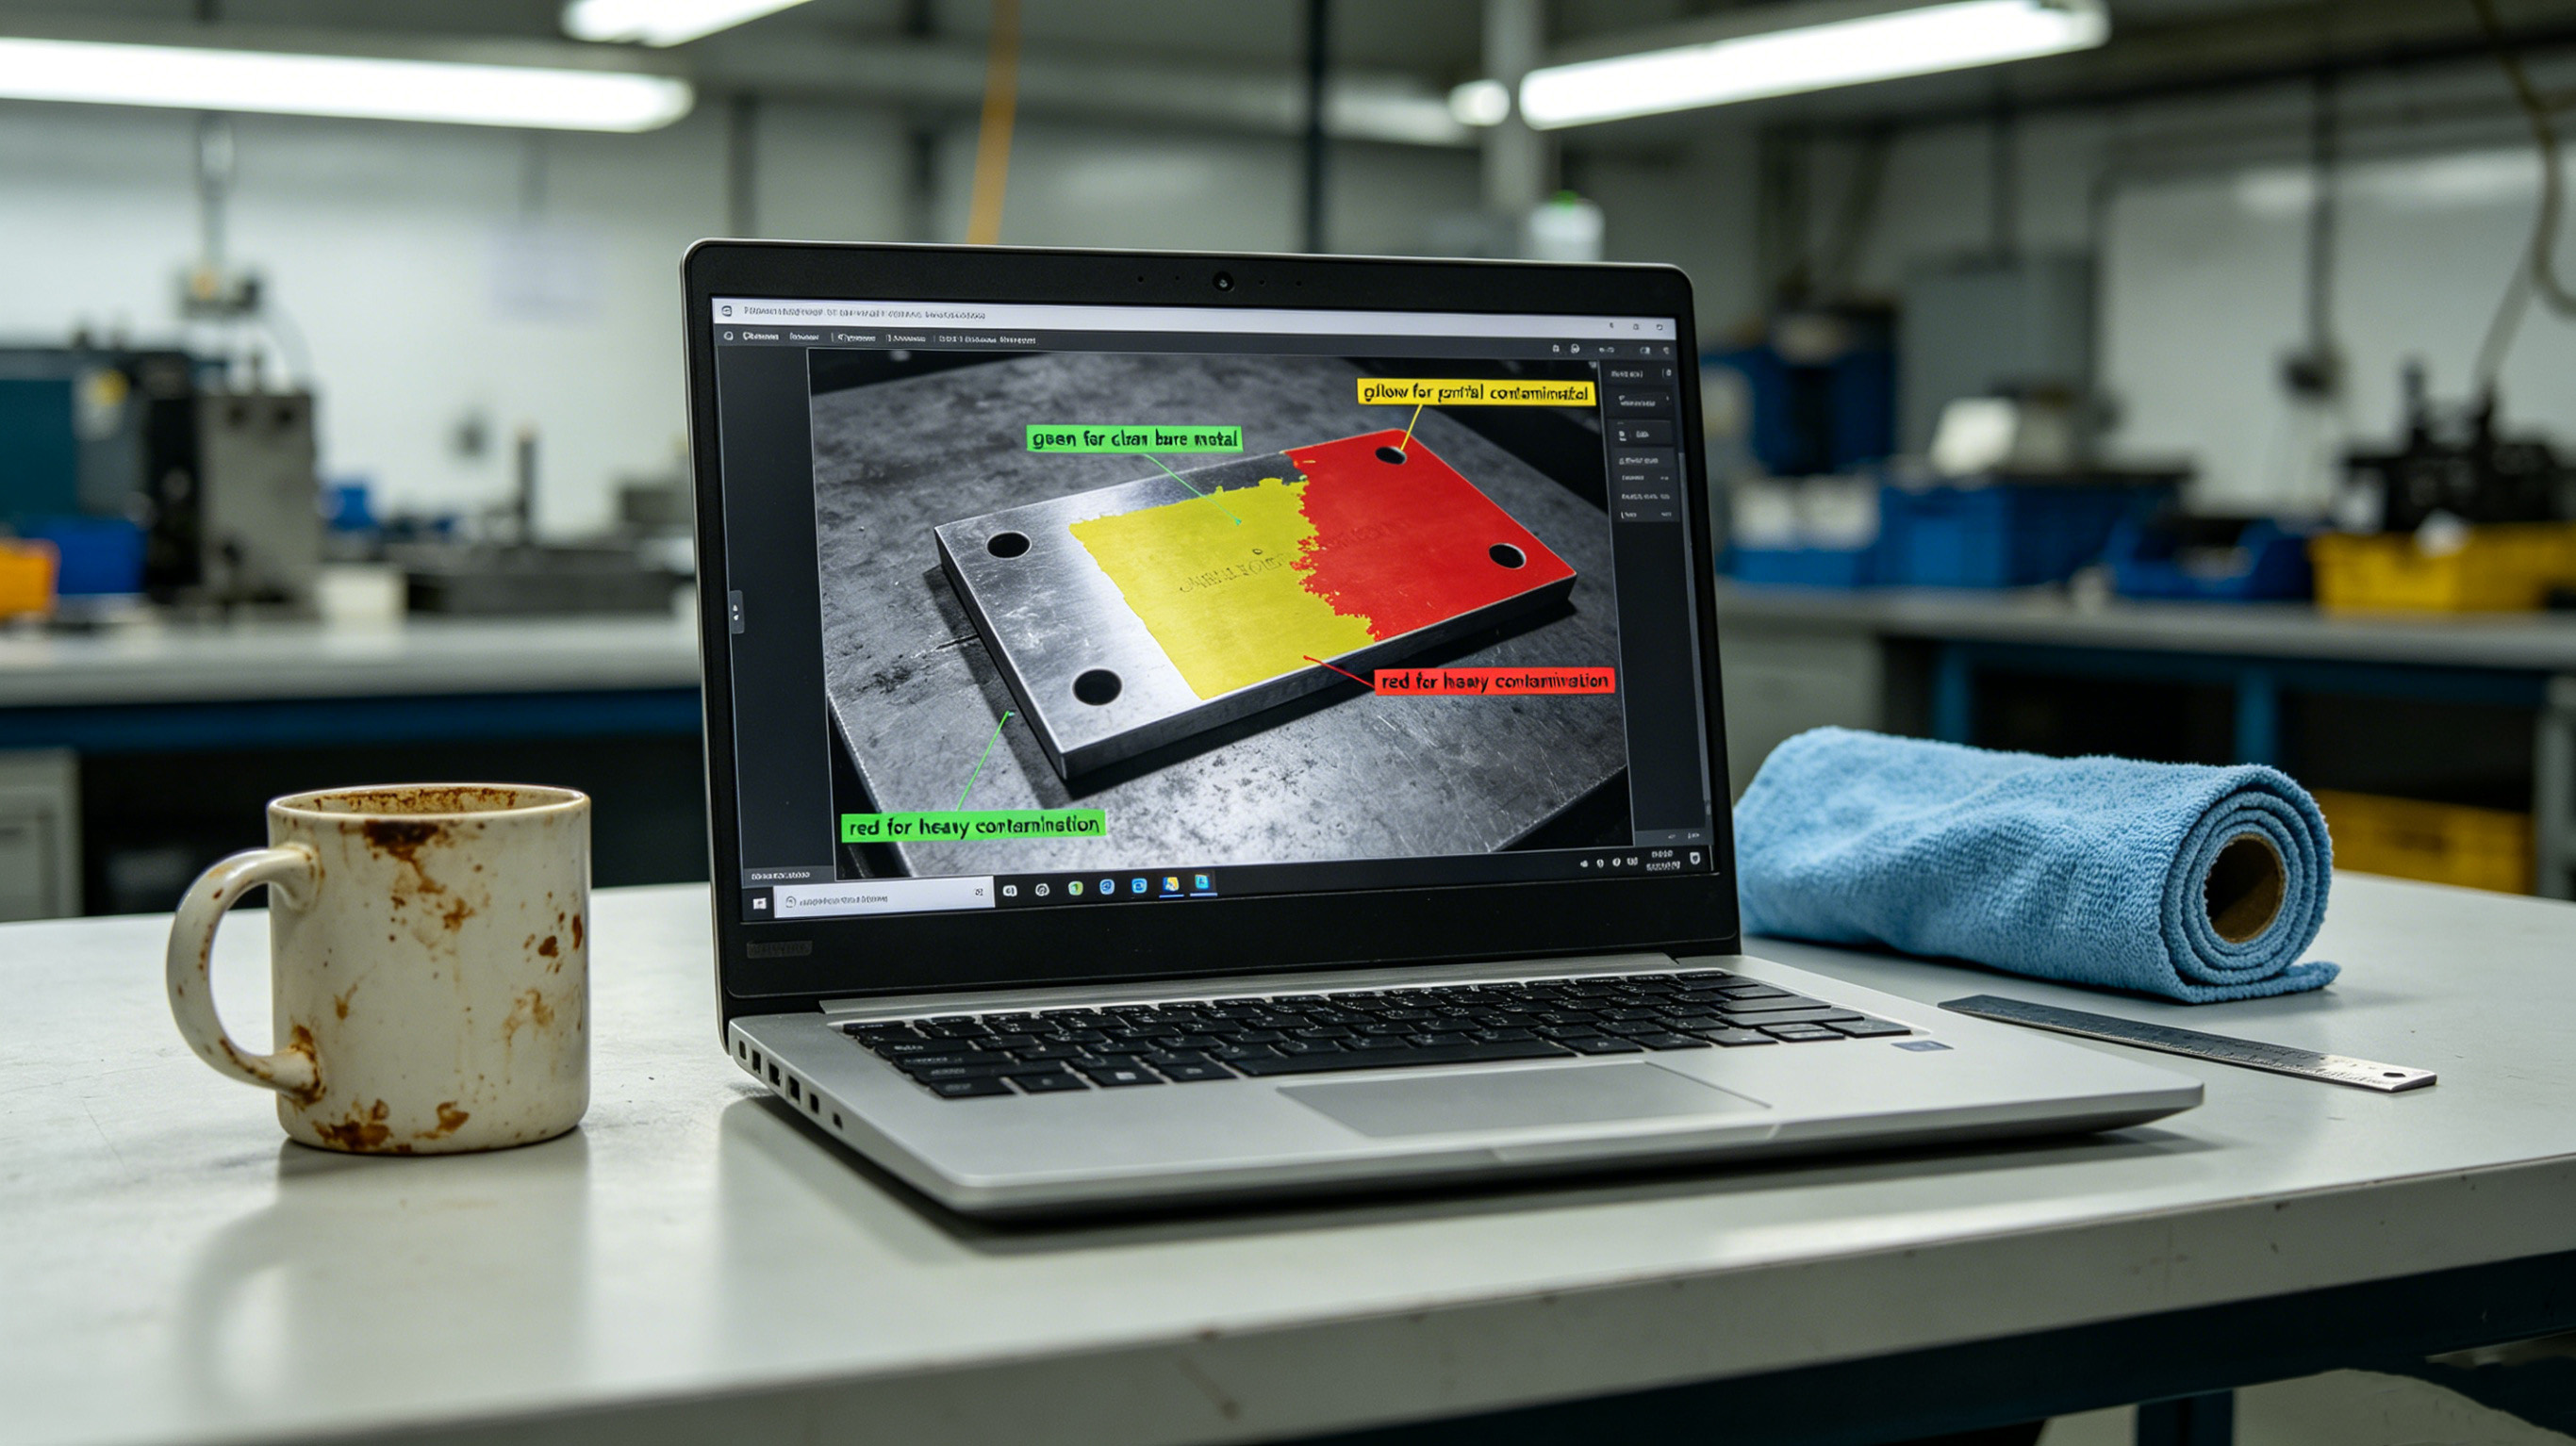
ビジョンシステムは汚染の特定だけでなく、基板の損傷を防ぐために洗浄プロセス自体も監視する必要があります。研究者らは、以下に基づいて視覚的なモニタリング方法を提案しました。ディープラーニングこれは 2 つの特殊なデータセットを構築します。1 つは炎の外観と洗浄効果を関連付けるもので、もう 1 つは光学画像と表面粗さを関連付けます。機能融合バックボーン ネットワークを備えた改良された Cascade R-CNN モデルを使用することで、このシステムは 93.6% の平均精度 (mAP) を達成し、動作中の洗浄状態の信頼できる分類を可能にします。これリアルタイムの表面評価アクティブな洗浄中は、過剰な洗浄により表面の磨耗が発生するコンポーネントにとって重要です。さらに、ResNet101 に基づく粗さ予測モデルにより、平均絶対誤差が 0.245μm に低減され、深層学習アルゴリズム洗浄サイクルが完了する前に最終的な表面品質を推定します。分類モデルと回帰モデルを組み合わせることで、完全な分析が可能になります。リアルタイムの表面評価フレームワーク。
産業用途: PCB リサイクルとコーティング除去
この技術は実験室での研究から産業への応用へと移行しました。プリント基板 (PCB) のリサイクルでは、下にある銅配線を損傷することなく保護ポッティングコンパウンドを除去する必要があるため、研究者はマスク R-CNN と YOLOv8-seg を比較しました。リアルタイムの表面評価タスク。 YOLOv8 セグメントは 3.98 フレーム/秒で 82.8% の mAP50 (セグメント) を達成し、マスク R-CNN は 1.52 FPS で 84.097% に達しました。どちらも、リアルタイム動作要件を満たしています。深層学習とレーザークリーニングの統合。これまで見たことのない PCB パターンでテストしたところ、YOLOv8-seg は新しい形状に対する優れた一般化を実証しました。航空宇宙用途では、現場での修理により厚さが予測不可能に変化する航空機コンポーネントからコーティングを除去するために、同様のビジョン システムがロボット アームをガイドするようになりました。産業上の実装深層学習とレーザークリーニングの統合手動のティーチイン手順が不要になり、オペレータは新しい部品タイプをビジョン システムに提示するだけで処理できるようになりました。これらの進歩は総合的に、深層学習アルゴリズム産業用ビジョンベースのロボット清掃向け。
今後の展望
現在の研究は、自律ロボット掃除に向けた 3 つの方向に焦点を当てています。まず、拡張すると、深層学習アルゴリズムより多くの材料と汚染物質の組み合わせをカバーするトレーニング データセット。 2 番目に、モデル推論のレイテンシを短縮して、より大きなワークピース全体での高速処理を実現します。第三に、統合するリアルタイムの表面評価完全な閉ループ制御のためのオンラインパラメータ最適化によるデータ。進行中の進歩深層学習とレーザークリーニングの統合人間の介入を必要としない完全自律型ロボット洗浄システムが、この 10 年以内に先進製造部門全体で標準になるだろうと示唆しています。
構造用鋼のレーザー錆除去: 前後のケーススタディ
今後 5 年間ですべての産業ビジネスにレーザー洗浄が必要になる理由
関連記事