로봇 레이저 청소를 지원하는 딥러닝 기반 비전 시스템
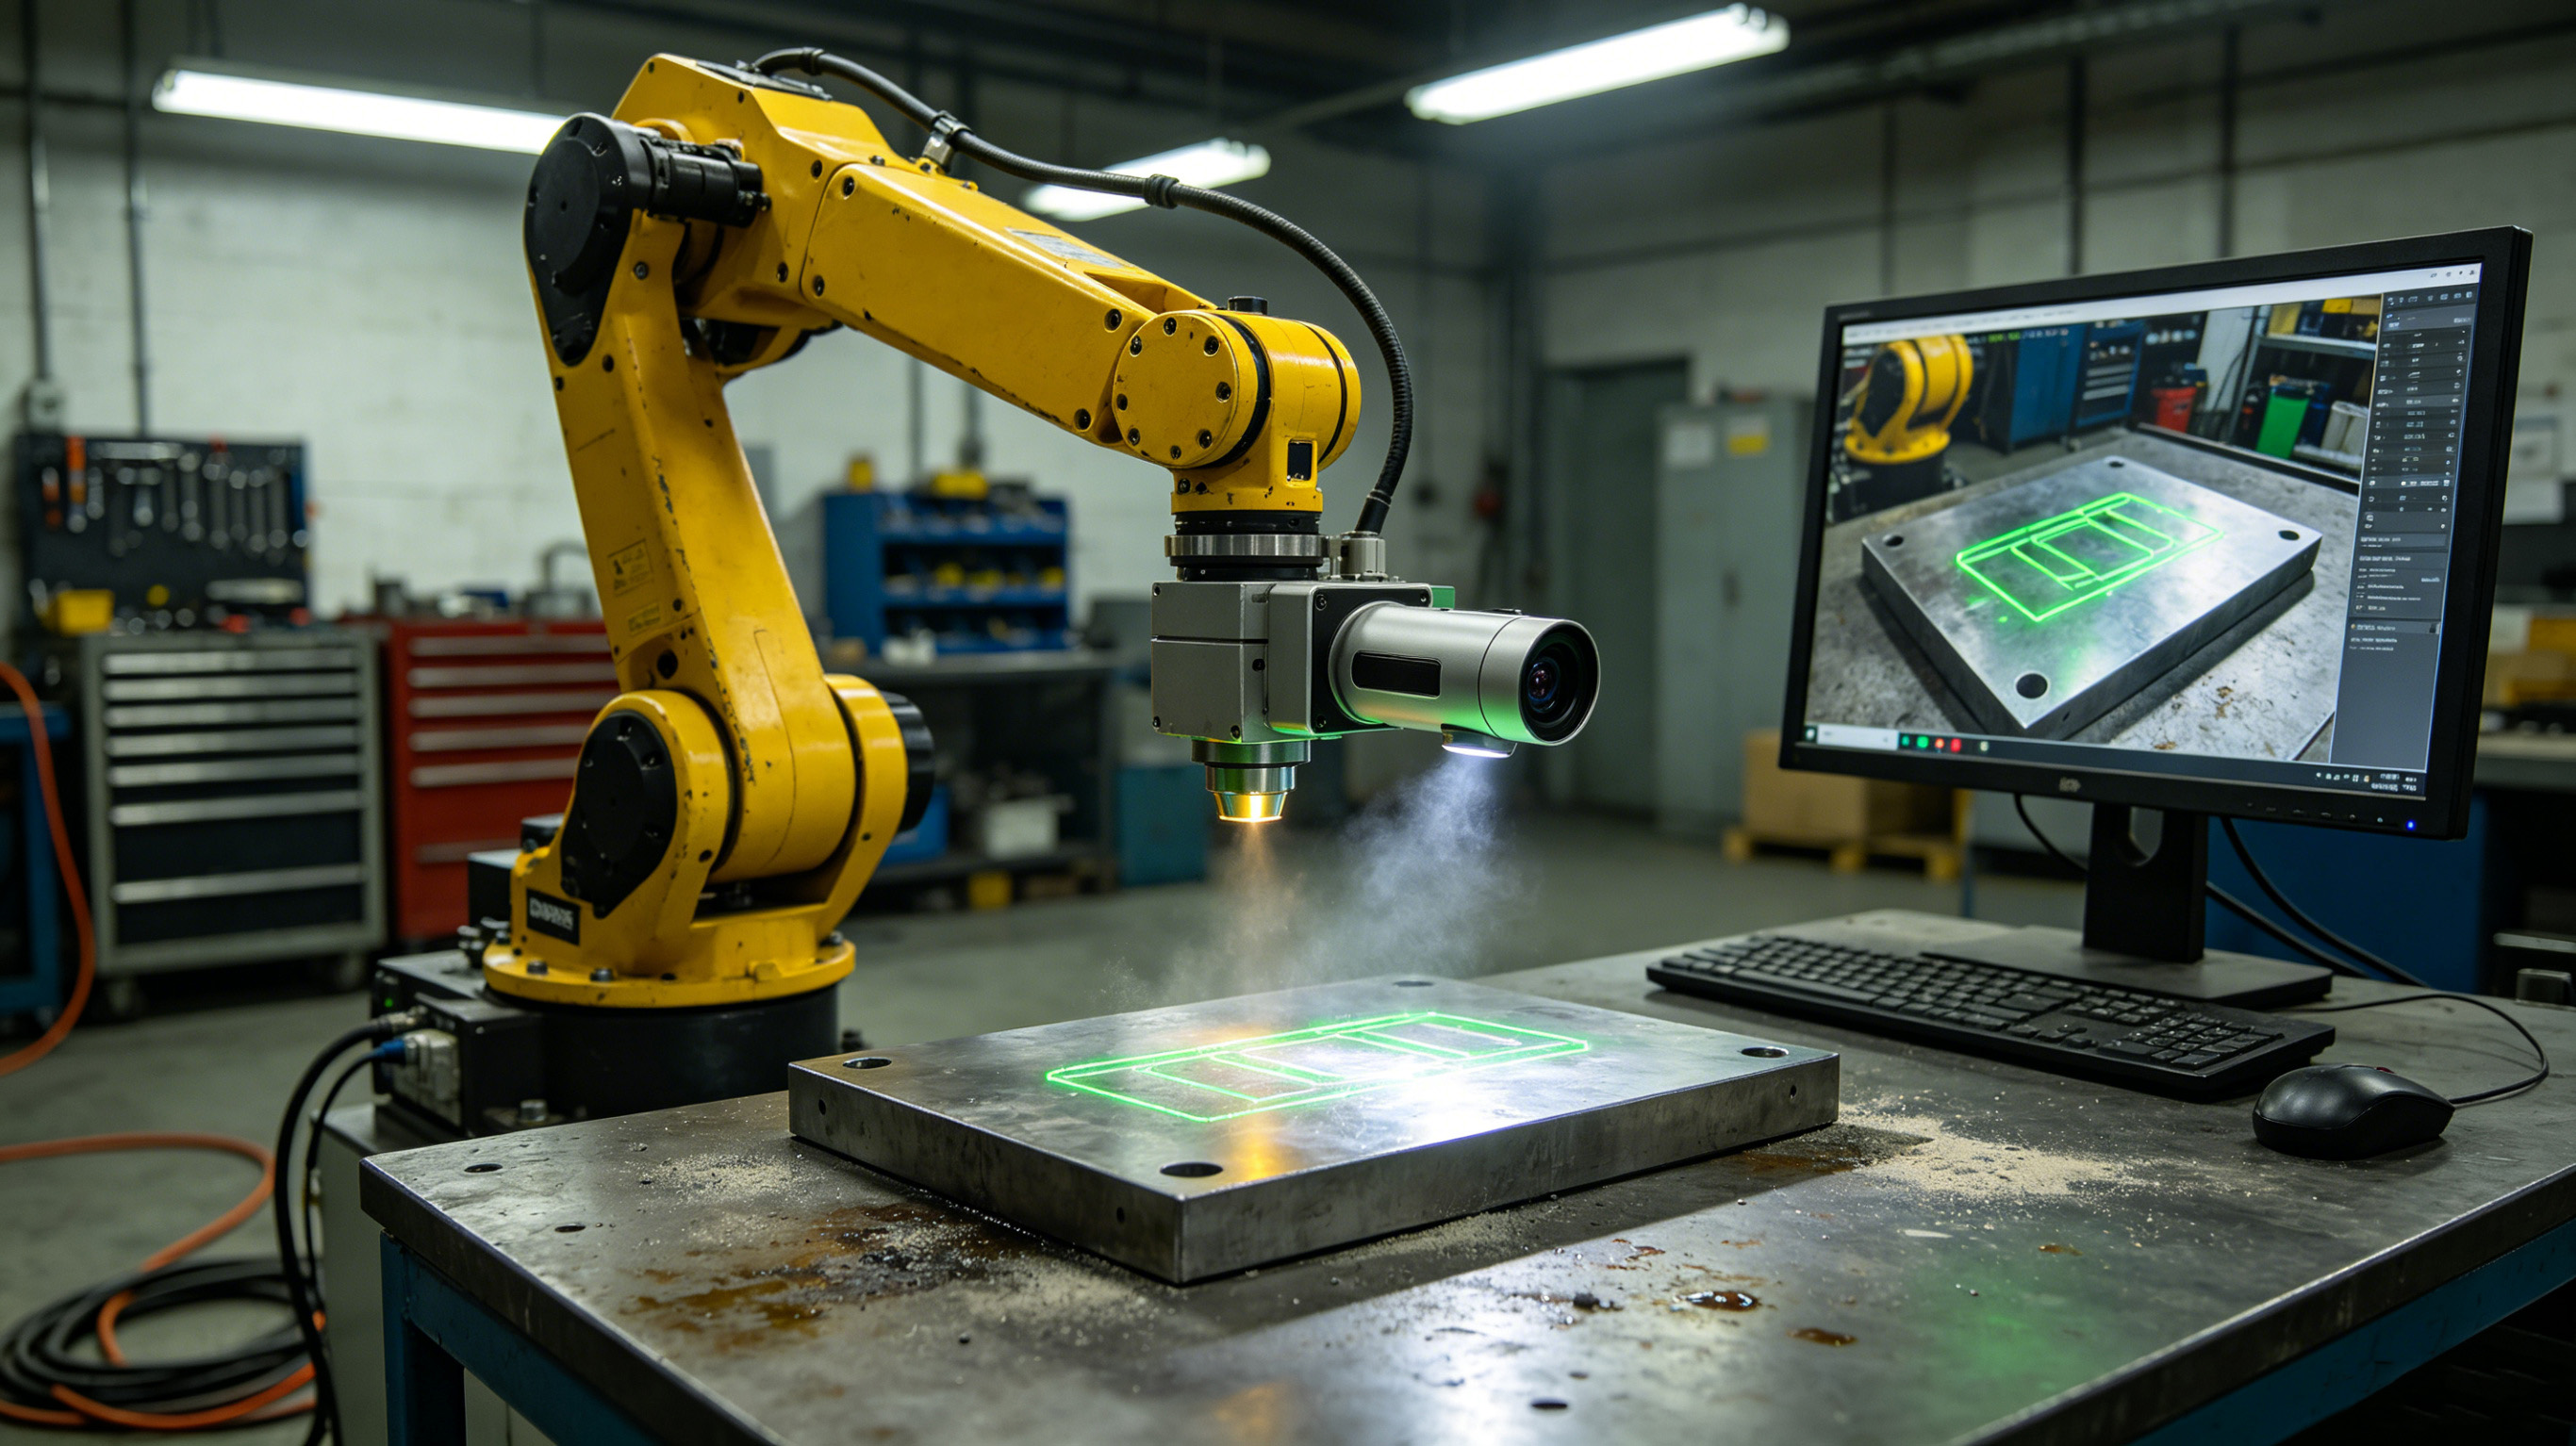
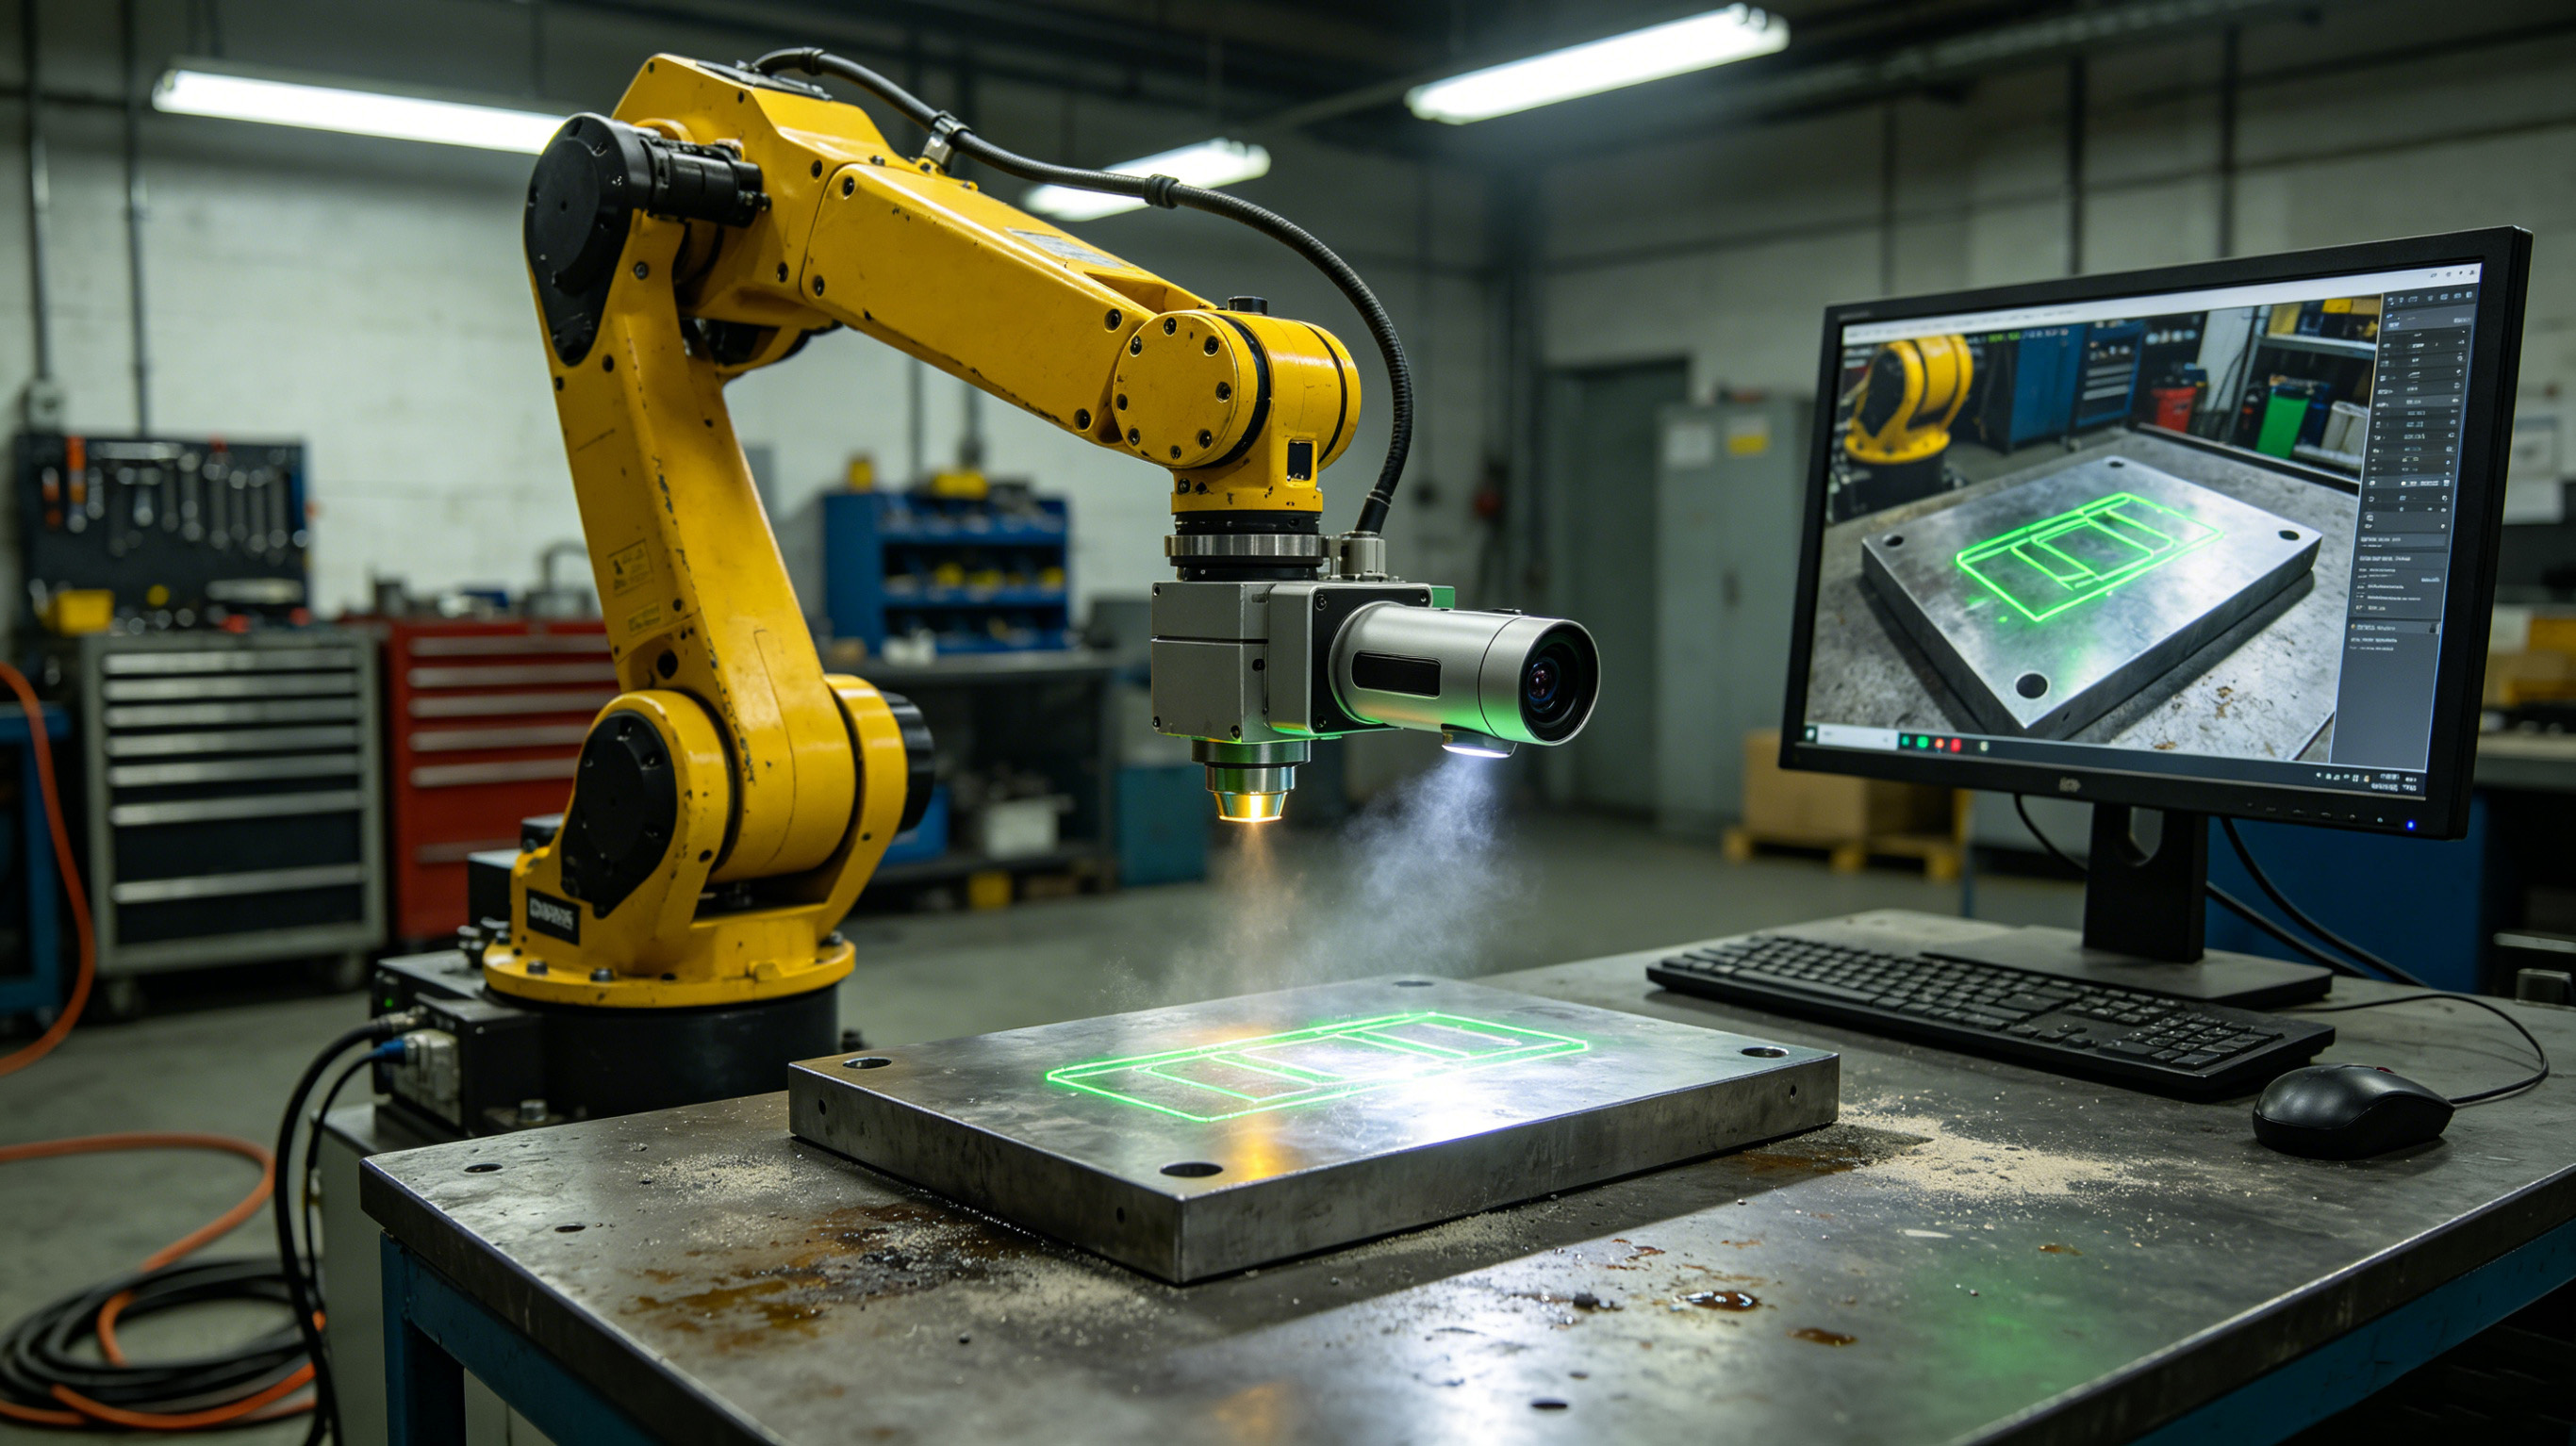
로봇 레이저 청소는 항공우주, 자동차, 복원 산업 전반에서 금속 표면의 오염 물질을 제거하고 수동 및 화학적 방법을 대체하기 위한 정밀하고 환경 친화적인 솔루션으로 등장했습니다. 기존의 로봇 청소는 미리 프로그래밍된 경로에 의존하는데, 이는 작업물의 기하학적 구조가 다양하거나 오염 물질이 고르지 않게 분포된 경우 적응하지 못합니다.딥러닝과 레이저 클리닝의 통합. 이러한 문제를 극복하기 위해 연구원들은 로봇이 실시간으로 오염 영역을 감지하고 즉석에서 청소 매개변수를 조정할 수 있는 비전 시스템을 개발했습니다. 이 기사는 시스템 아키텍처에 초점을 맞춘 체계적인 조사를 기반으로 최근의 발전을 종합하고,실시간 표면 평가기능, 분류 정확도 및 산업 구현.
시스템 아키텍처: 비전, 학습 및 제어
로봇 레이저 청소를 위한 효과적인 비전 시스템에는 3개의 통합 모듈이 필요합니다. 첫째, 고속 카메라는 청소 과정 전과 청소 과정 중에 작업물 표면의 이미지를 캡처합니다. 둘째,딥러닝 알고리즘이러한 이미지를 분석하여 "완전한 제거", "불완전한 제거" 또는 "기판 노출"과 같은 표면 상태를 분류합니다. 레이저 클리닝 분류를 위해 컨벌루션 신경망을 사용한 연구에서는 98%가 넘는 탐지 정확도를 달성하여 다음의 타당성을 입증했습니다.실시간 표면 평가자동화된 이미지 분석을 통해 셋째, 제어 모듈은 다음을 해석합니다.딥러닝 알고리즘레이저 매개변수(펄스 에너지, 스캔 속도, 스폿 크기)를 조정하고 로봇의 경로를 동적으로 업데이트하는 출력입니다. 이 폐쇄 루프 아키텍처를 통해 로봇은 배치마다 부품이 달라지는 혼합 제조 환경에 필수적인 요구 사항인 예측할 수 없는 오염 패턴이 있는 구성 요소를 처리할 수 있습니다.
핵심기술: 불꽃인식 및 품질평가
오염 식별 외에도 비전 시스템은 기판 손상을 방지하기 위해 세척 프로세스 자체를 모니터링해야 합니다. 연구자들은 다음을 기반으로 한 시각적 모니터링 방법을 제안했습니다.딥러닝두 가지 전문 데이터 세트를 구성합니다. 하나는 화염 모양을 청소 효과와 연결하고 다른 하나는 광학 이미지를 표면 거칠기와 연관시킵니다. 기능 융합 백본 네트워크를 갖춘 향상된 Cascade R-CNN 모델을 사용하는 이 시스템은 93.6%의 평균 평균 정밀도(mAP)를 달성하여 작동 중 청소 상태를 안정적으로 분류할 수 있습니다. 이것실시간 표면 평가과도한 세척으로 인해 표면 제거가 발생할 수 있는 구성 요소의 경우 활성 세척 중에 매우 중요합니다. 또한 ResNet101을 기반으로 한 거칠기 예측 모델은 평균 절대 오차를 0.245μm로 줄여딥러닝 알고리즘청소 주기가 완료되기 전에 최종 표면 품질을 평가합니다. 분류 및 회귀 모델의 조합은 완벽한실시간 표면 평가뼈대.
산업 응용 분야: PCB 재활용 및 코팅 제거
이 기술은 실험실 연구에서 산업적 활용으로 옮겨졌습니다. 기본 구리 트레이스를 손상시키지 않고 보호 포팅 화합물을 제거해야 하는 인쇄 회로 기판(PCB) 재활용에서 연구원들은 Mask R-CNN과 YOLOv8-seg를 비교했습니다.실시간 표면 평가작업. YOLOv8-seg는 초당 3.98프레임에서 82.8%의 mAP50(세그)을 달성한 반면 Mask R-CNN은 1.52FPS에서 84.097%에 도달했습니다. 두 가지 모두 실시간 운영 요구 사항을 충족합니다.딥러닝과 레이저 클리닝의 통합. 이전에 볼 수 없었던 PCB 패턴에서 테스트했을 때 YOLOv8-seg는 새로운 형상에 대한 뛰어난 일반화를 보여주었습니다. 항공우주 응용 분야에서는 이제 유사한 비전 시스템이 현장 수리로 인해 두께가 예측할 수 없을 정도로 달라지는 항공기 부품의 코팅 제거를 위해 로봇 팔을 안내합니다. 산업적 구현딥러닝과 레이저 클리닝의 통합수동 티치인 절차를 제거하여 작업자가 비전 시스템에 새로운 부품 유형을 제시하기만 하면 이를 처리할 수 있습니다. 이러한 발전은 집합적으로 다음의 성숙도를 보여줍니다.딥러닝 알고리즘산업용 비전 기반 로봇 청소를 위한 제품입니다.
미래 전망
현재 연구는 자율 로봇 청소를 향한 세 가지 방향에 중점을 두고 있습니다. 먼저,딥러닝 알고리즘더 많은 물질-오염 물질 조합을 포괄하는 교육 데이터 세트. 둘째, 더 큰 작업물에 대한 고속 처리를 위해 모델 추론 대기 시간을 줄입니다. 셋째, 통합실시간 표면 평가완전 폐쇄 루프 제어를 위한 온라인 매개변수 최적화를 통한 데이터. 지속적인 진행딥러닝과 레이저 클리닝의 통합인간의 개입이 필요 없는 완전 자율 로봇 청소 시스템이 향후 10년 내에 첨단 제조 부문 전반에 걸쳐 표준이 될 것이라고 제안합니다.
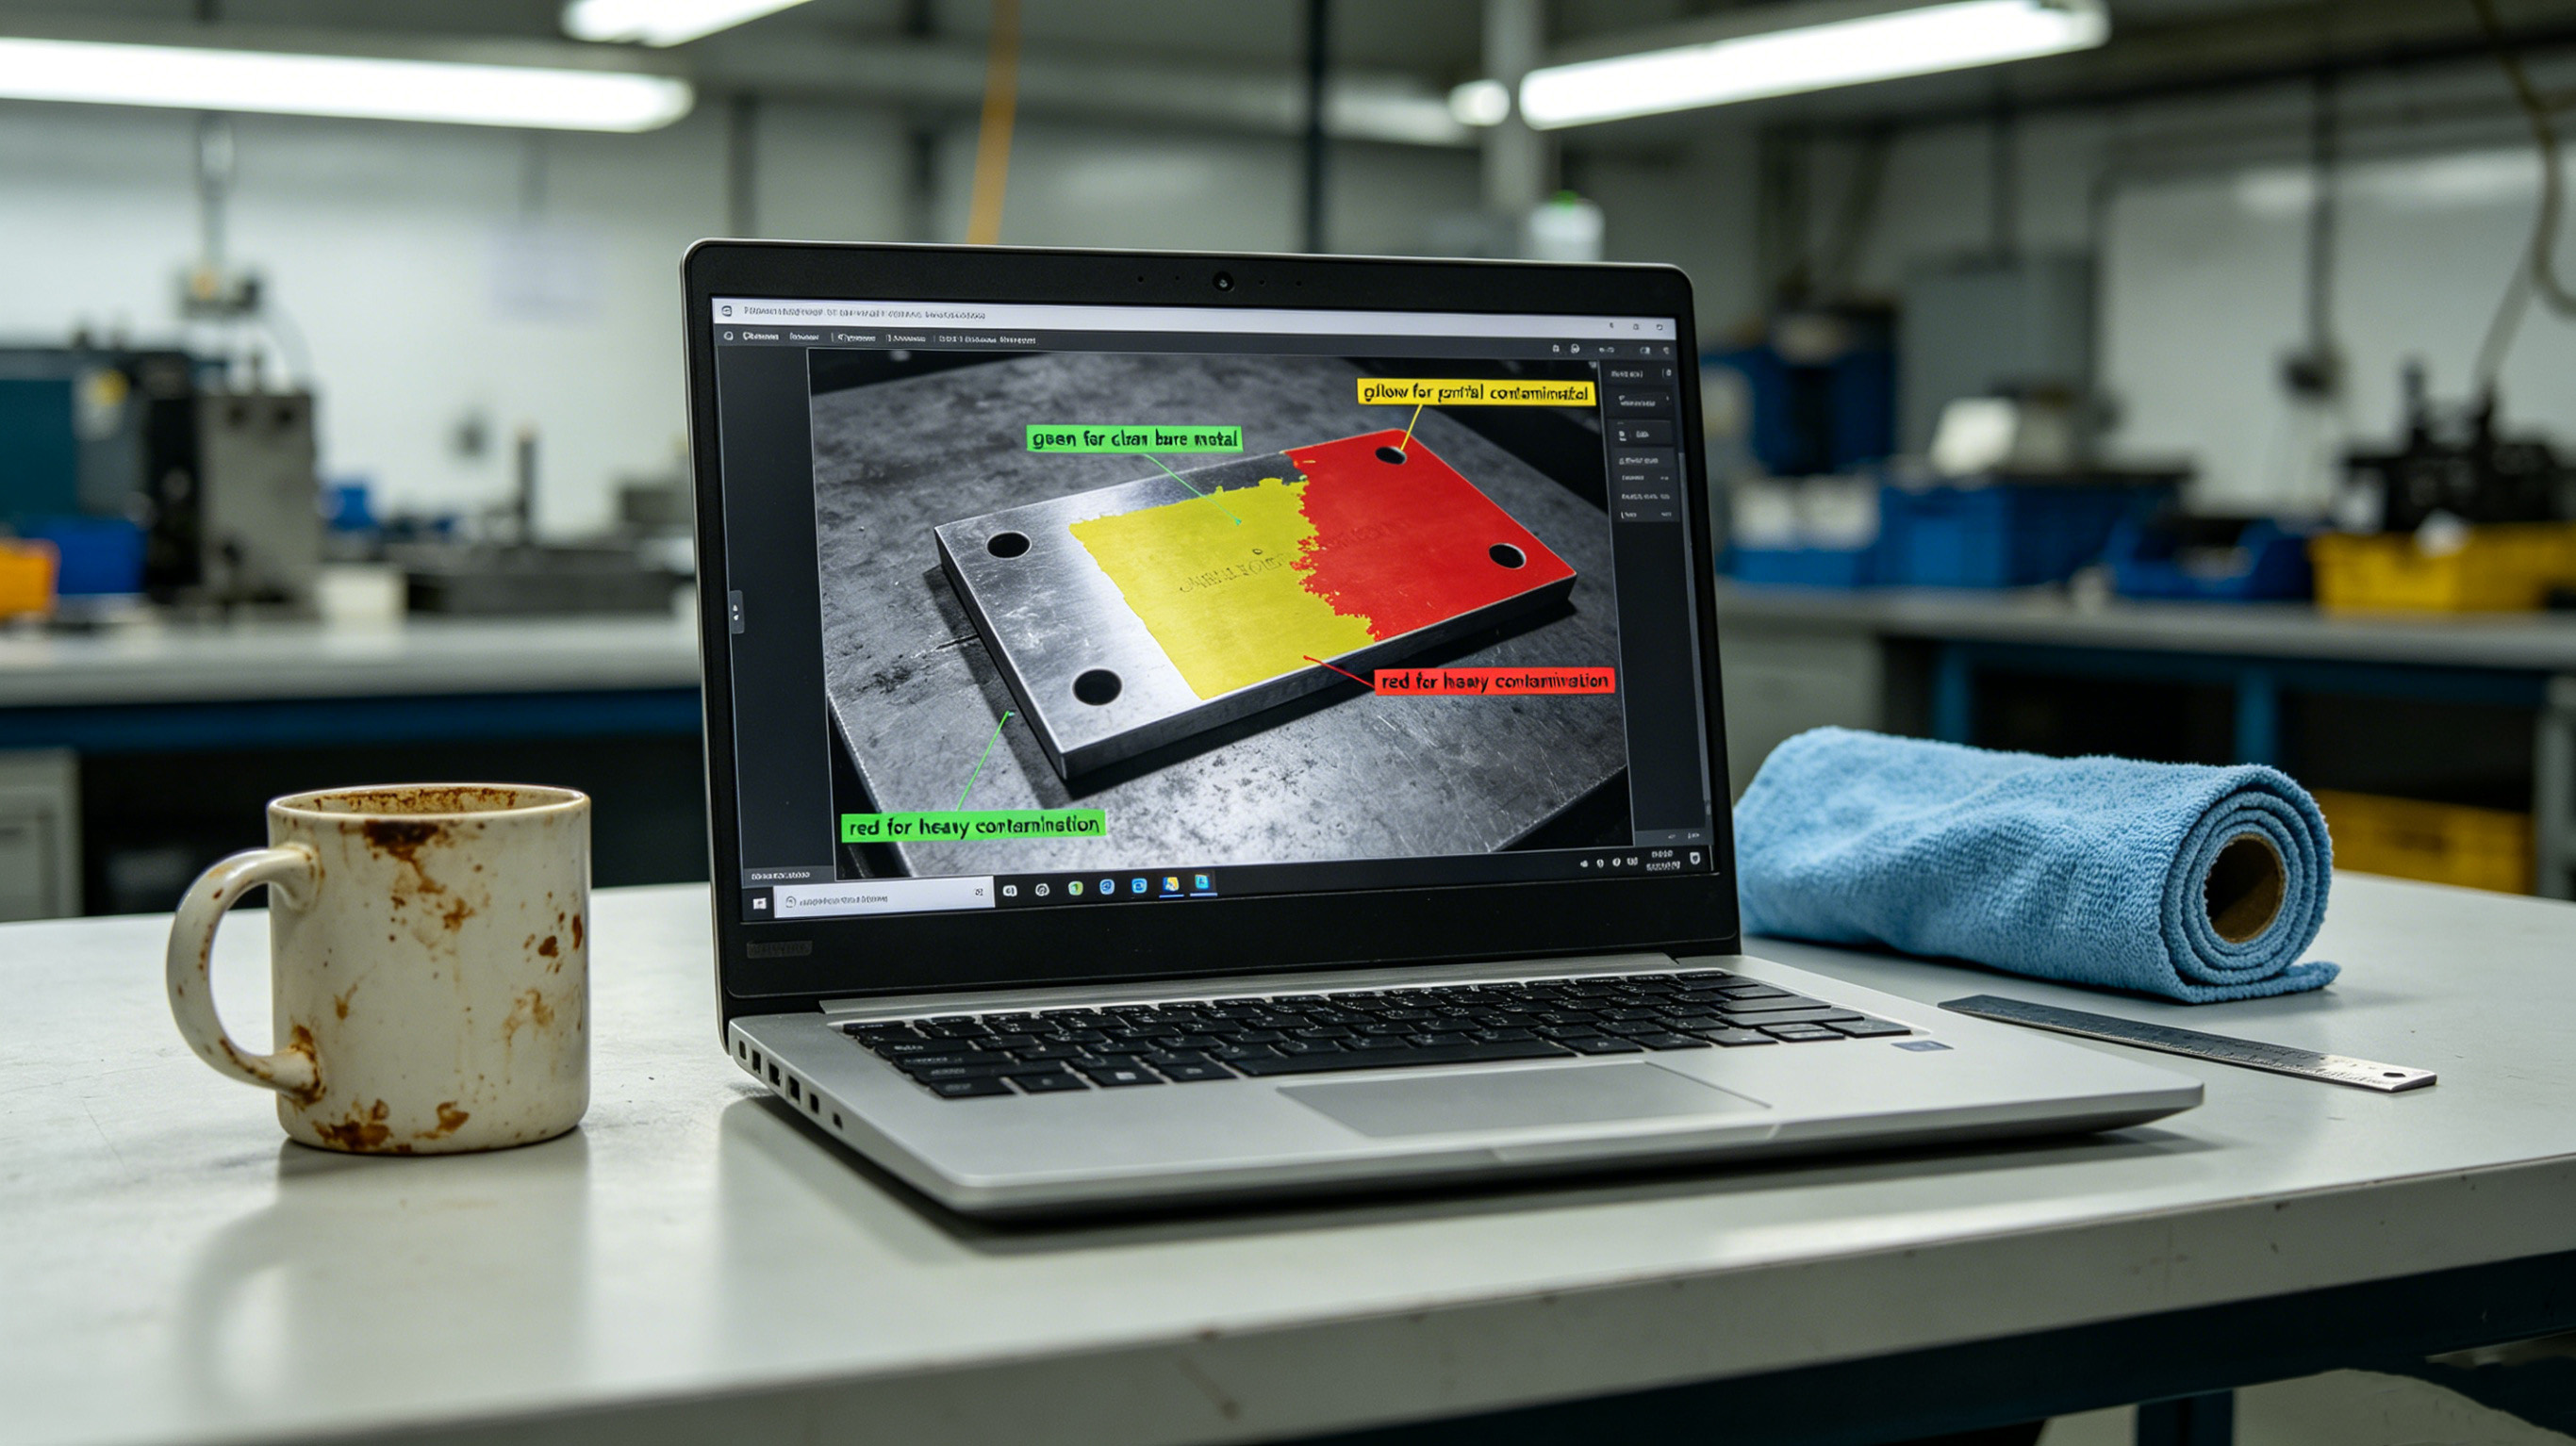
구조용 강철의 레이저 녹 제거: 전후 사례 연구
향후 5년 동안 모든 산업 비즈니스에 레이저 클리닝이 필요한 이유
관련 기사