Система машинного зрения на основе глубокого обучения для поддержки роботизированной лазерной очистки
Роботизированная лазерная очистка стала точным и экологически чистым решением для удаления загрязнений с металлических поверхностей, заменяющим ручные и химические методы в аэрокосмической, автомобильной и реставрационной промышленности. Традиционная роботизированная очистка опирается на заранее запрограммированные траектории, которые не могут адаптироваться при изменении геометрии заготовки или при неравномерном распределении загрязнений, что является существенным ограничением приинтеграция глубокого обучения с лазерной очисткой. Чтобы решить эту проблему, исследователи разработали системы технического зрения, которые позволяют роботам обнаруживать зоны загрязнения в режиме реального времени и на лету регулировать параметры очистки. В этой статье синтезируются последние достижения, основанные на систематических исследованиях, с упором на архитектуру системы,оценка поверхности в режиме реального временивозможности, точность классификации и промышленное внедрение.
Системная архитектура: видение, обучение и контроль
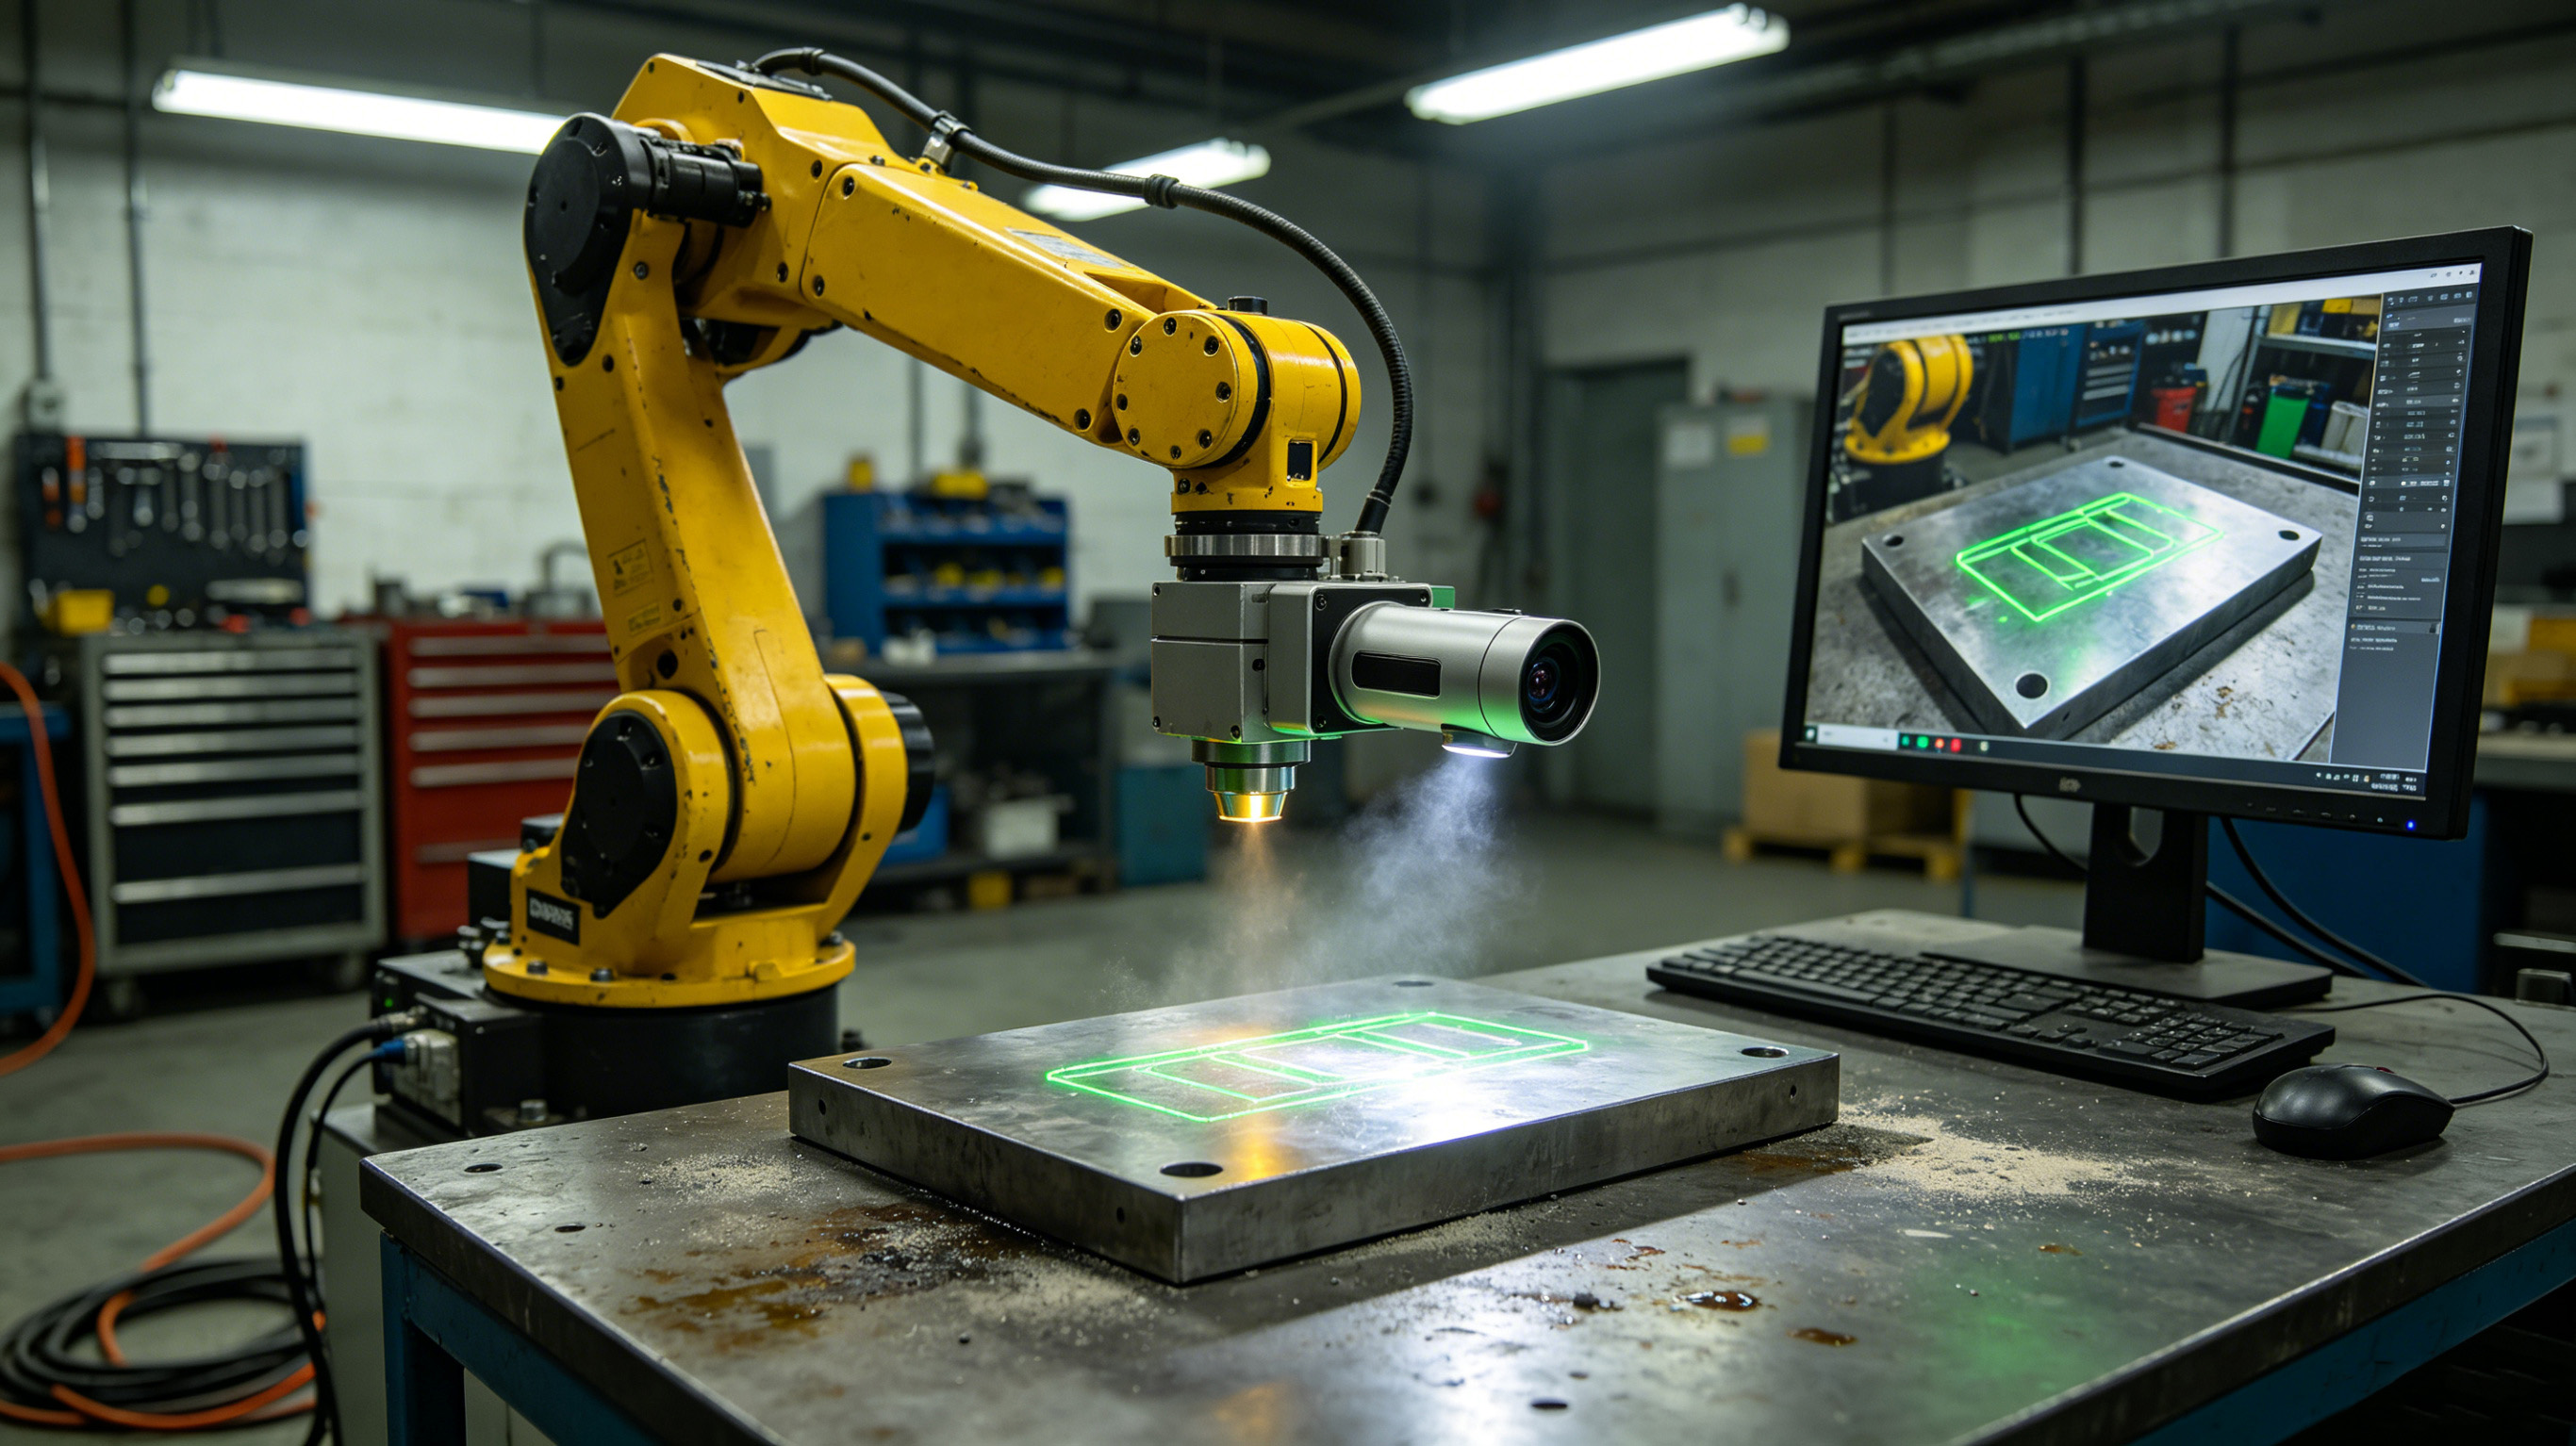
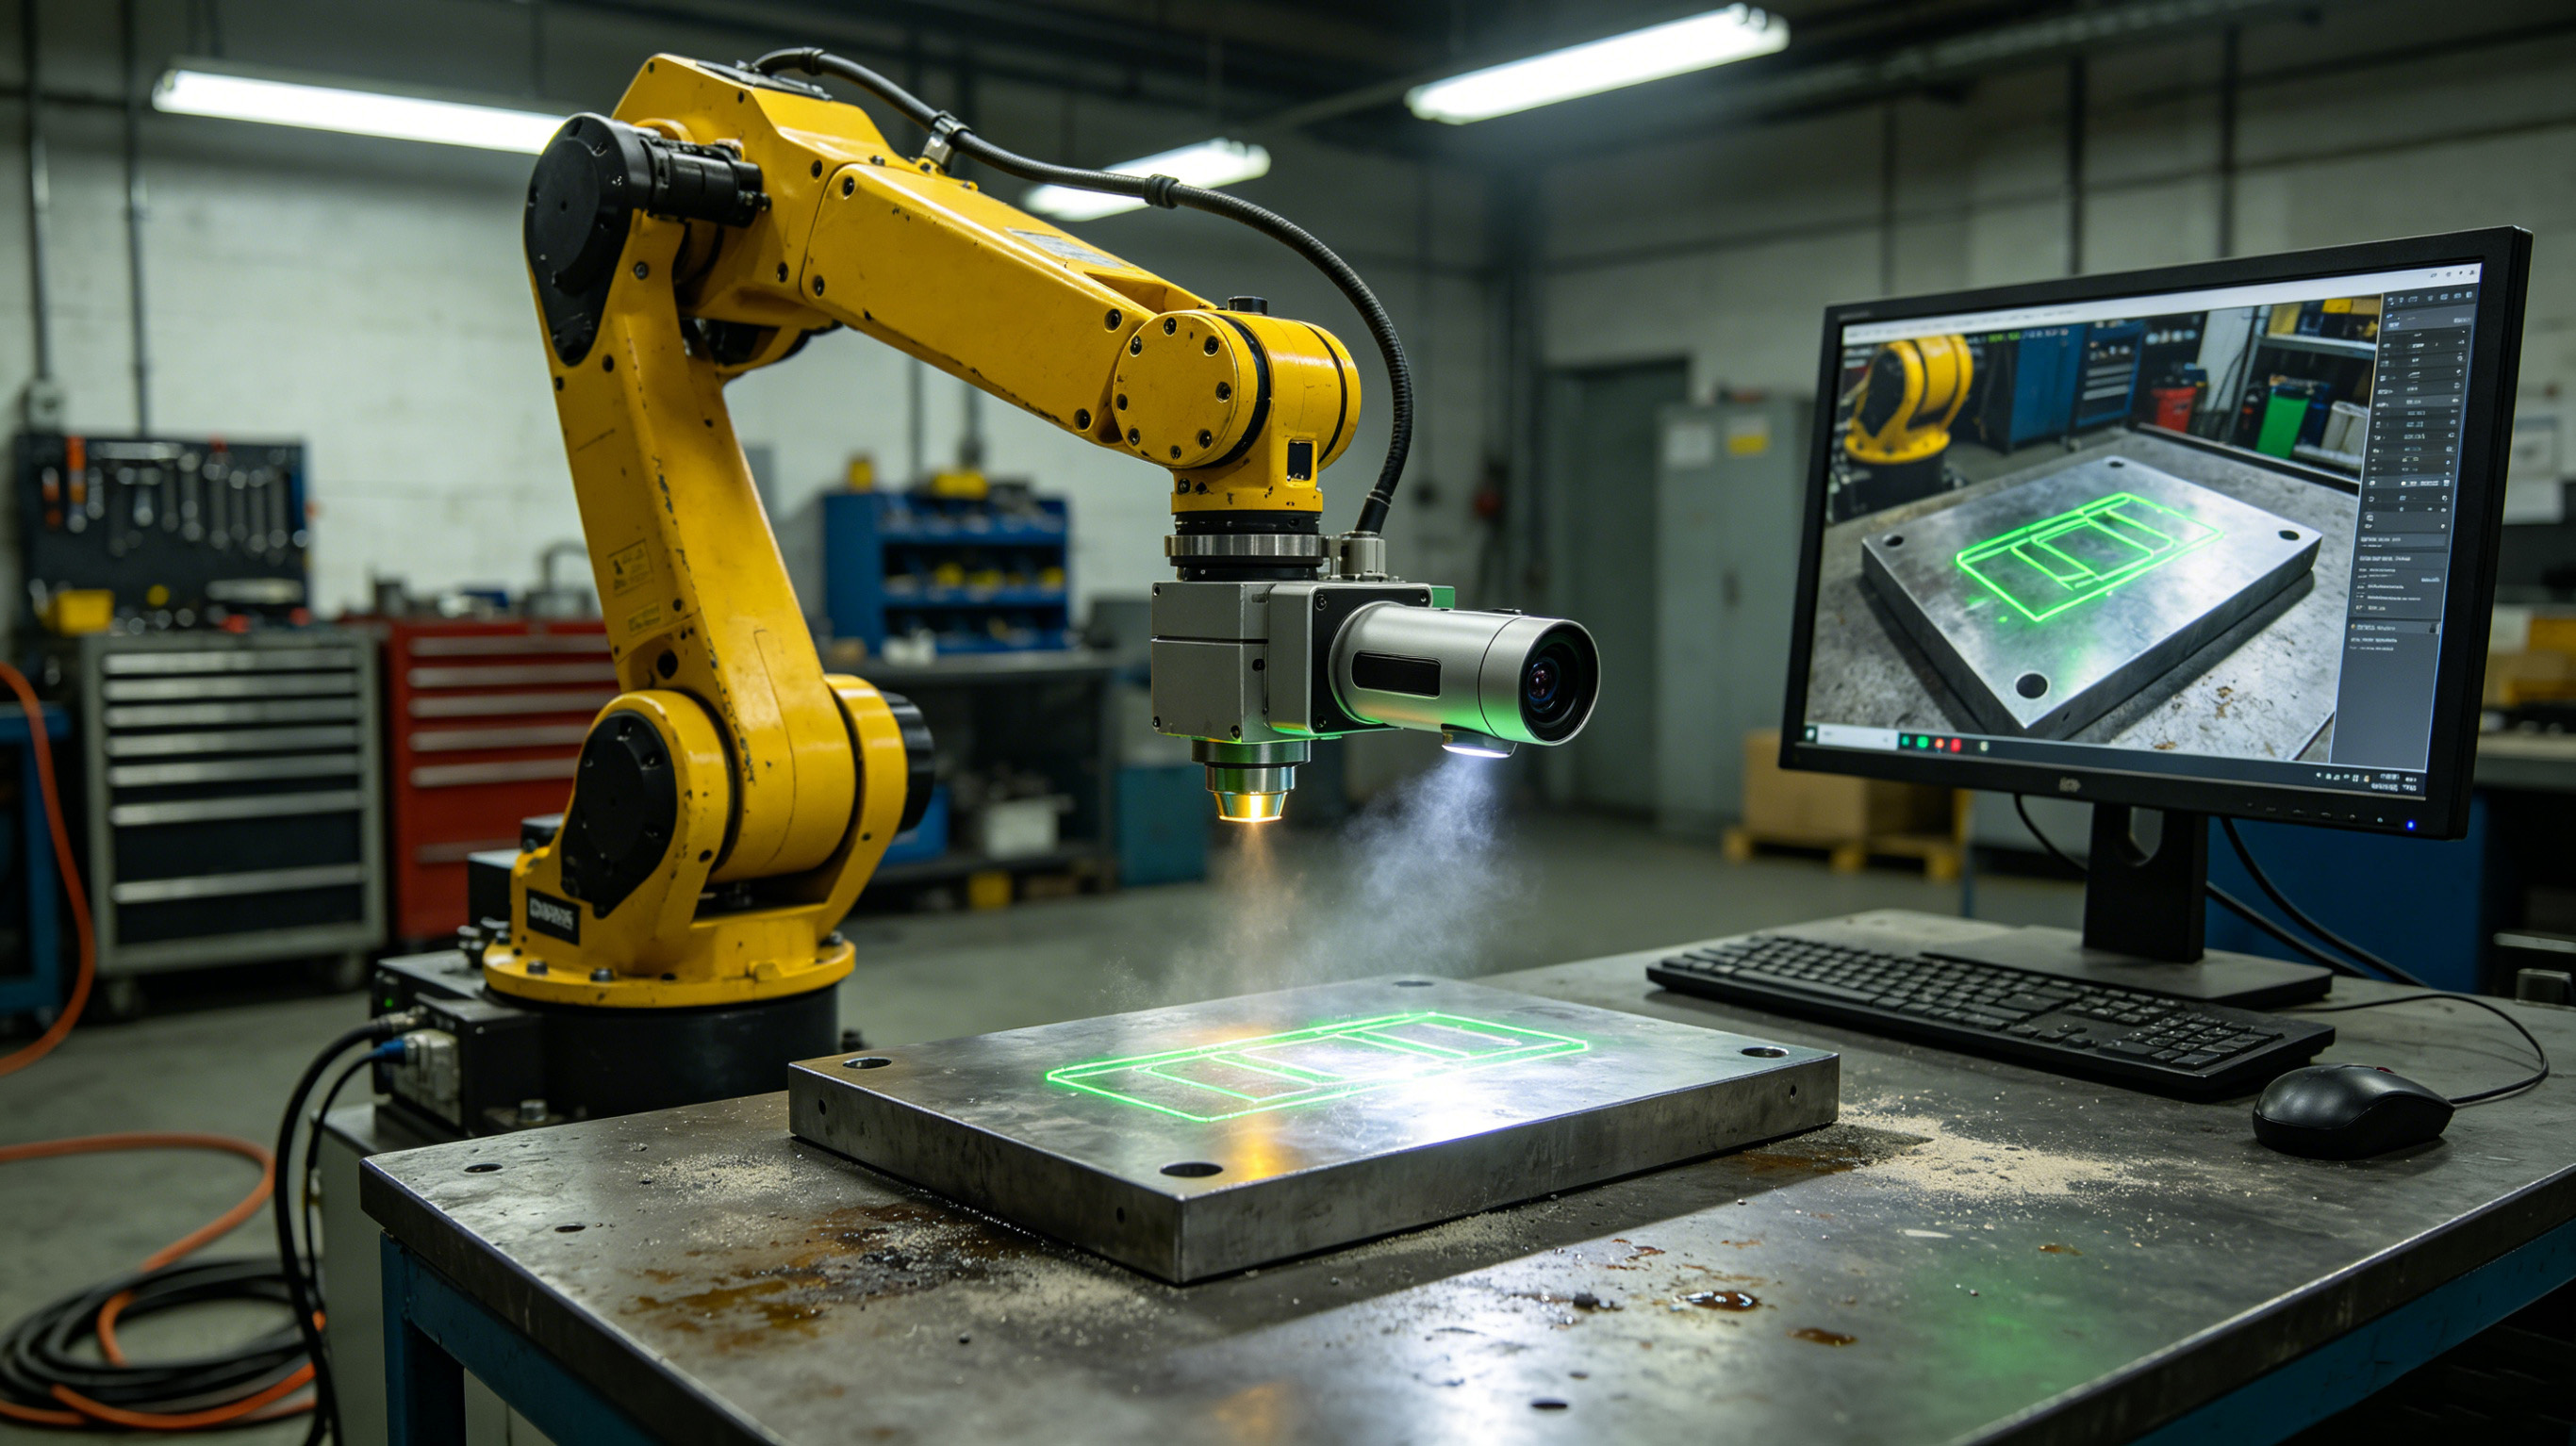
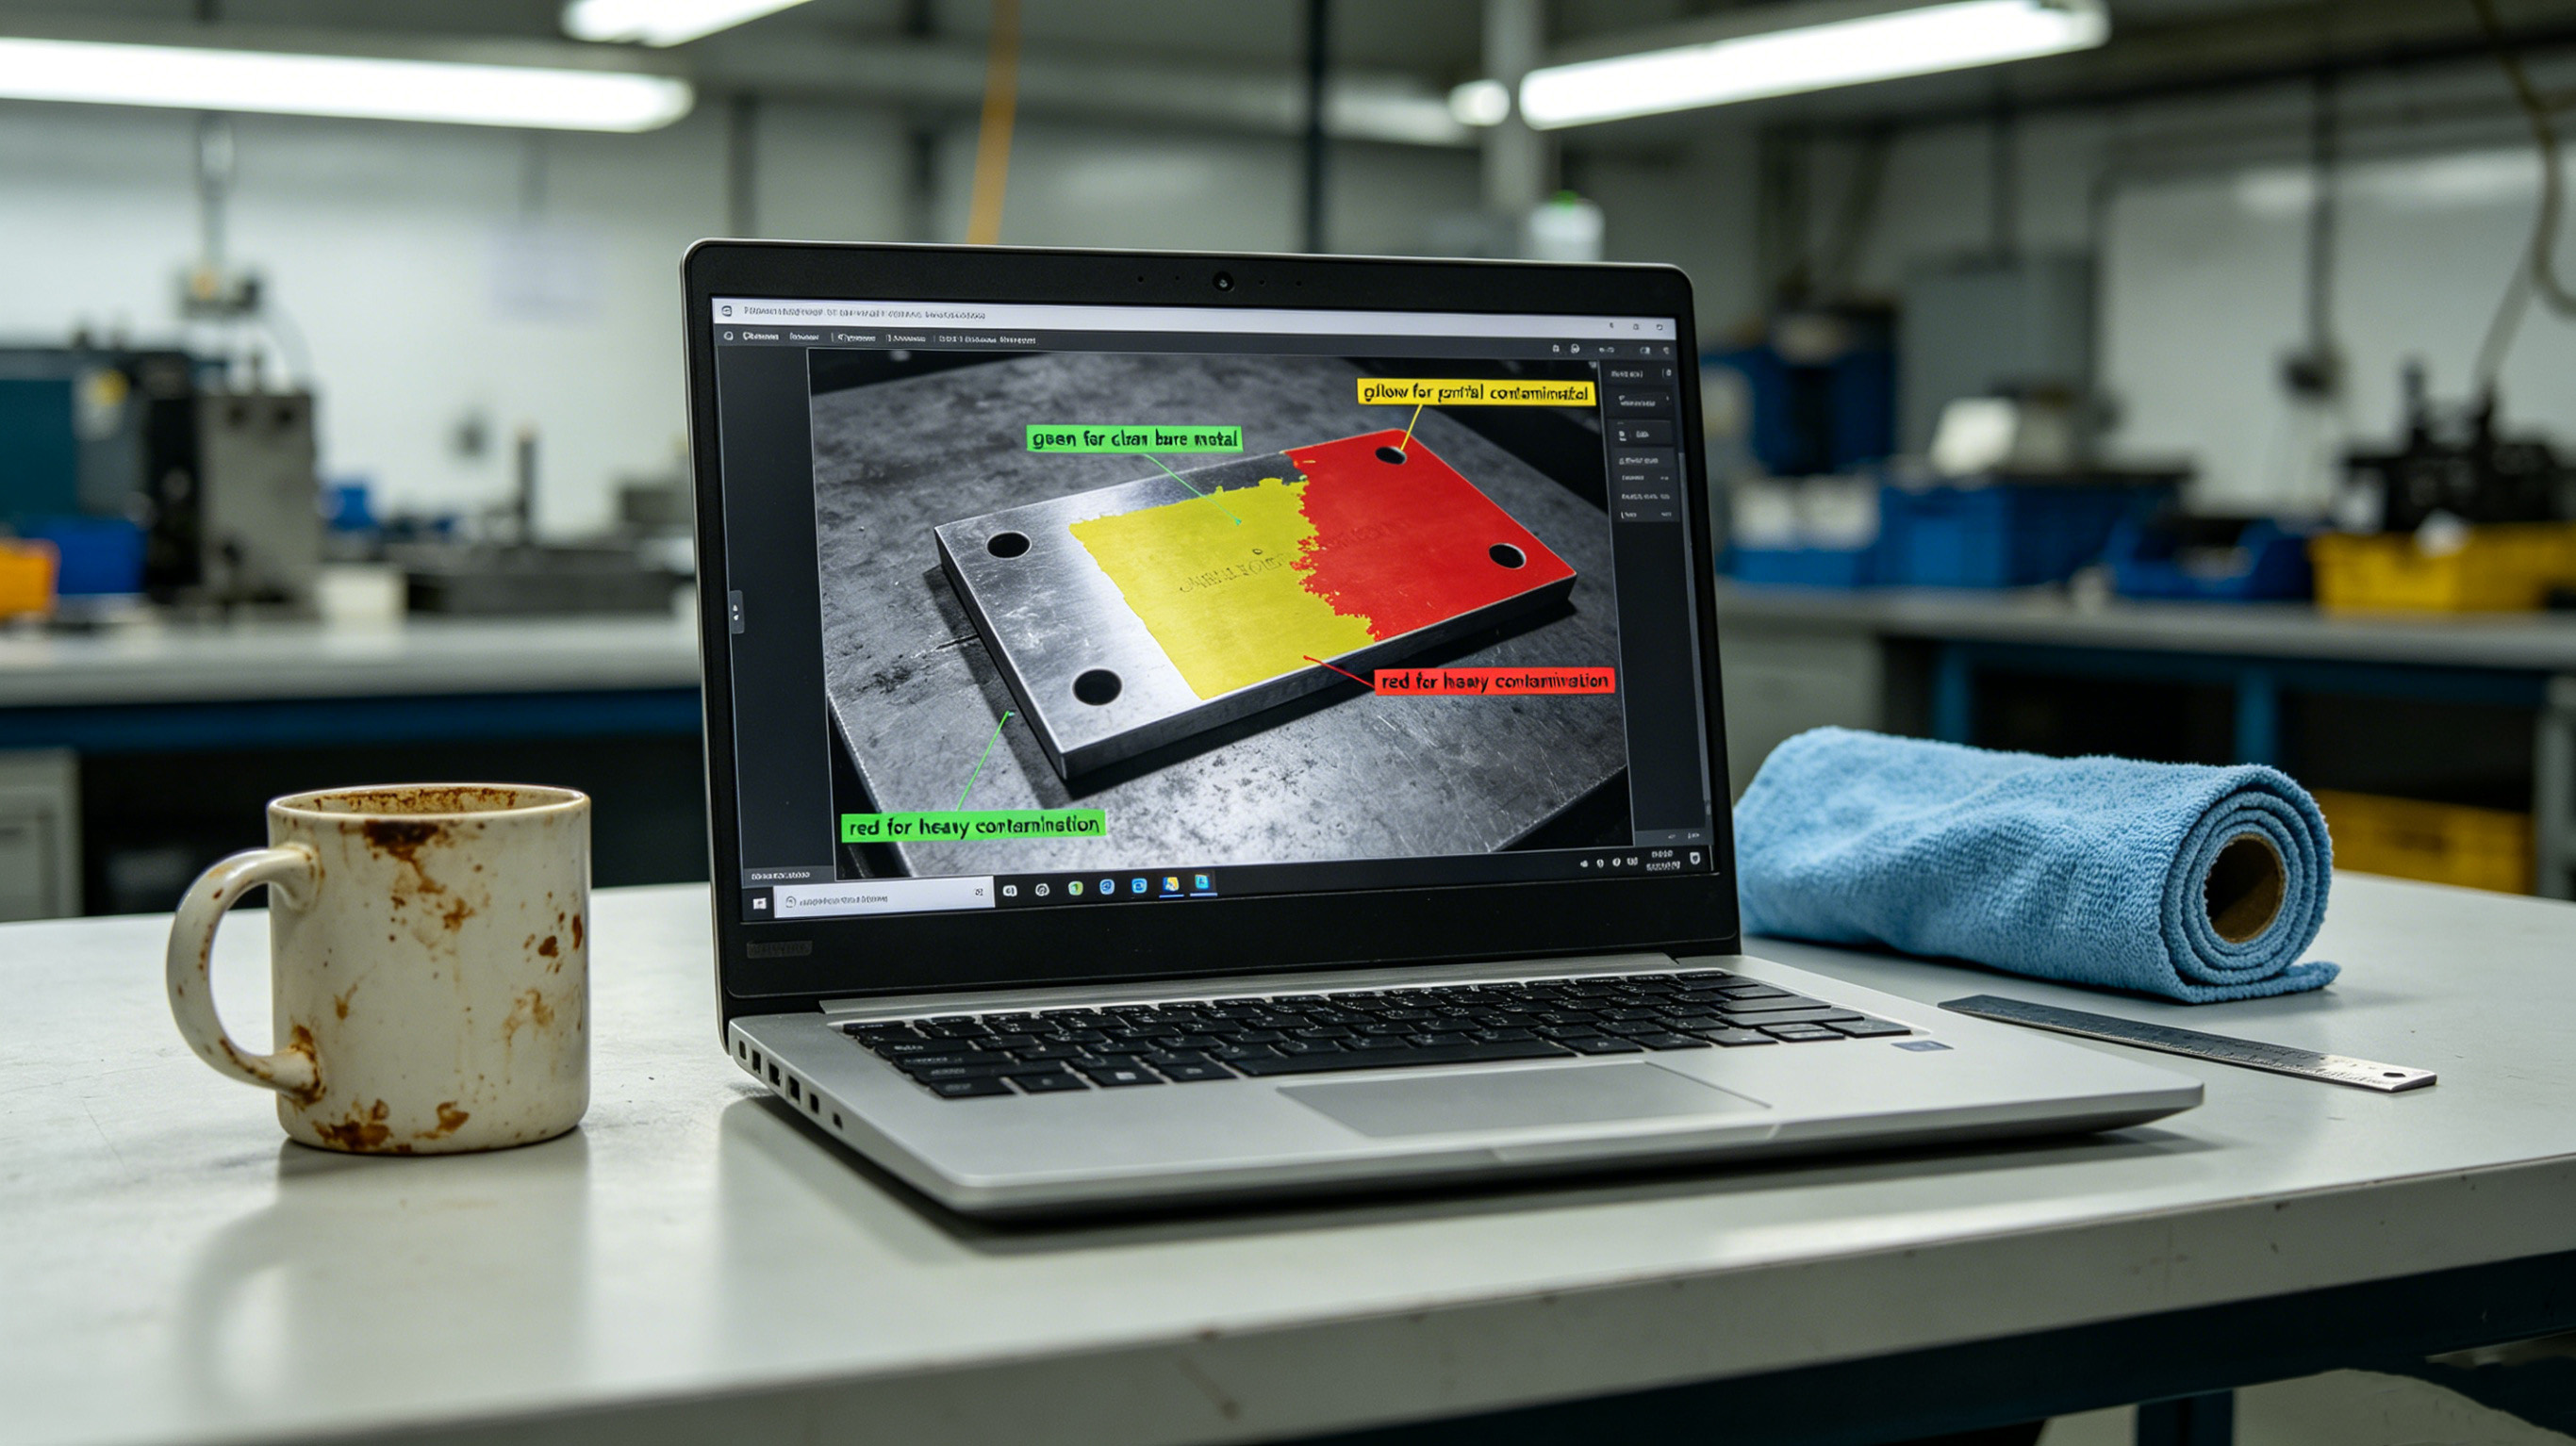
Эффективная система технического зрения для роботизированной лазерной очистки требует трех интегрированных модулей. Во-первых, высокоскоростная камера фиксирует изображения поверхности заготовки до и во время процесса очистки. Во-вторых,алгоритм глубокого обученияанализирует эти изображения, чтобы классифицировать состояния поверхности, такие как «полное удаление», «неполное удаление» или «обнаженная подложка». Исследования с использованием сверточных нейронных сетей для классификации лазерной очистки достигли точности обнаружения, превышающей 98%, что продемонстрировало осуществимостьоценка поверхности в режиме реального временипосредством автоматического анализа изображений. В-третьих, модуль управления интерпретируеталгоритм глубокого обучениявыходы для настройки параметров лазера — энергии импульса, скорости сканирования или размера пятна — и для динамического обновления траектории робота. Эта архитектура с замкнутым контуром позволяет роботам обрабатывать компоненты с непредсказуемым характером загрязнения, что является важным требованием для смешанных производственных сред, где детали различаются в зависимости от партии.
Ключевые технологии: распознавание пламени и оценка качества
Помимо выявления загрязнений, системы технического зрения должны также контролировать сам процесс очистки, чтобы предотвратить повреждение подложки. Исследователи предложили метод визуального мониторинга, основанный наглубокое обучениекоторый создает два специализированных набора данных: один связывает внешний вид пламени с эффективностью очистки, а другой связывает оптические изображения с шероховатостью поверхности. Используя улучшенную модель Cascade R-CNN с магистральными сетями с объединением функций, система достигает средней средней точности (mAP) 93,6%, что позволяет надежно классифицировать состояния очистки во время работы. Этотоценка поверхности в режиме реального времениво время активной очистки имеет решающее значение для компонентов, чрезмерная очистка которых может привести к абляции поверхности. Кроме того, модель прогнозирования шероховатости, основанная на ResNet101, снижает среднюю абсолютную ошибку до 0,245 мкм, позволяяалгоритм глубокого обучениядля оценки окончательного качества поверхности до завершения цикла очистки. Сочетание моделей классификации и регрессии обеспечивает полнуюоценка поверхности в режиме реального временирамки.
Промышленное применение: переработка печатных плат и удаление покрытий.
Технология перешла от лабораторных исследований к промышленному внедрению. При переработке печатных плат (PCB), когда необходимо удалить защитные заливочные компаунды, не повреждая лежащие под ними медные дорожки, исследователи сравнили Mask R-CNN и YOLOv8-seg дляоценка поверхности в режиме реального временизадачи. YOLOv8-seg достиг показателя mAP50 (сегмент) 82,8% при 3,98 кадрах в секунду, а Mask R-CNN достиг 84,097% при 1,52 кадра в секунду — оба соответствуют эксплуатационным требованиям в реальном времени дляинтеграция глубокого обучения с лазерной очисткой. При тестировании на ранее не встречавшихся шаблонах печатных плат YOLOv8-seg продемонстрировал превосходную генерализацию на новую геометрию. В аэрокосмической отрасли аналогичные системы машинного зрения теперь управляют роботизированными манипуляторами для снятия покрытия с компонентов самолета, толщина которых непредсказуемо меняется из-за ремонта в полевых условиях. Промышленное внедрениеинтеграция глубокого обучения с лазерной очисткойустранили процедуры ручного обучения, что позволяет операторам обрабатывать новые типы деталей, просто представляя их системе машинного зрения. Эти достижения в совокупности демонстрируют зрелостьалгоритмы глубокого обучениядля промышленной роботизированной уборки на основе технического зрения.
Перспективы на будущее
Текущие исследования сосредоточены на трех направлениях автономной роботизированной уборки. Во-первых, расширениеалгоритм глубокого обученияобучающие наборы данных для охвата большего количества комбинаций материалов и загрязнителей. Во-вторых, сокращение задержки вывода модели для более высокоскоростной обработки больших деталей. В-третьих, интеграцияоценка поверхности в режиме реального времениданные с онлайн-оптимизацией параметров для полного управления с обратной связью. Продолжающийся прогресс винтеграция глубокого обучения с лазерной очисткойпредполагает, что полностью автономные роботизированные системы очистки, не требующие вмешательства человека, станут стандартом в передовых производственных секторах в течение этого десятилетия.
Лазерное удаление ржавчины с конструкционной стали: пример «до» и «после»
Почему каждому промышленному предприятию понадобится лазерная очистка в ближайшие пять лет
Связанная статья