Sistema de visión basado en aprendizaje profundo para respaldar la limpieza láser robótica
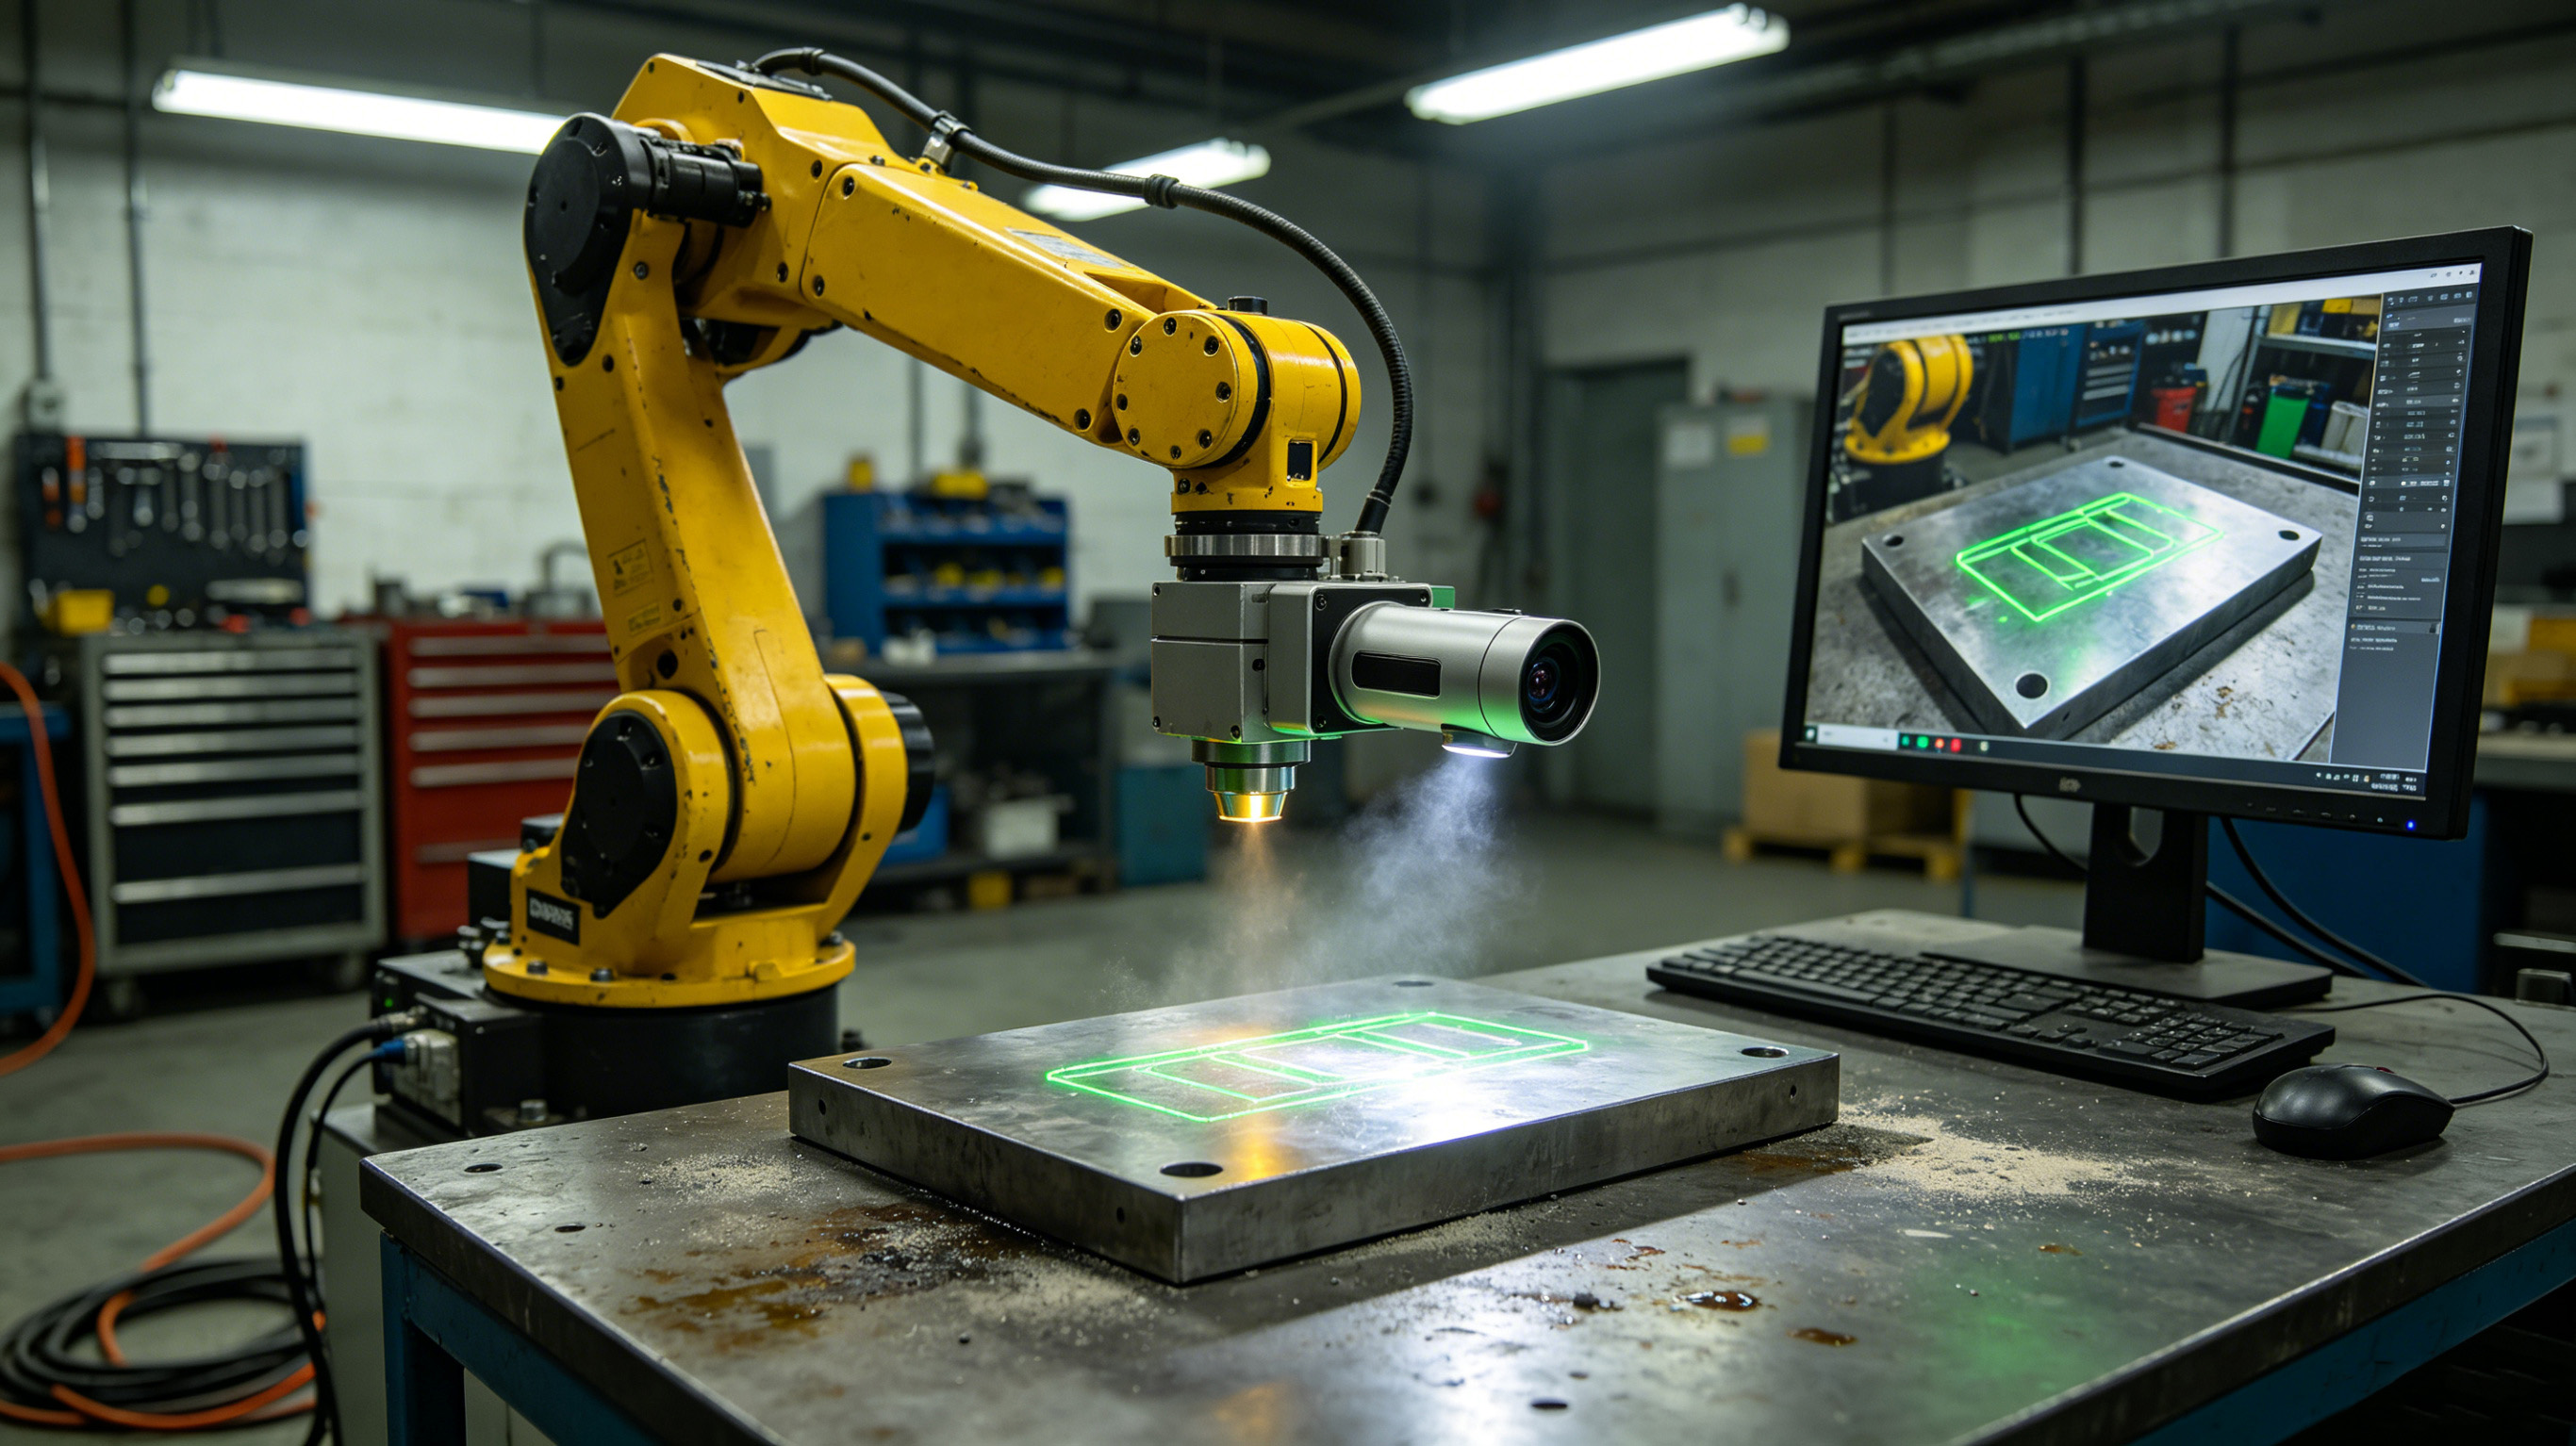
La limpieza láser robótica ha surgido como una solución precisa y respetuosa con el medio ambiente para eliminar contaminantes de superficies metálicas, reemplazando los métodos manuales y químicos en las industrias aeroespacial, automotriz y de restauración. La limpieza robótica tradicional se basa en trayectorias preprogramadas, que no se adaptan cuando las geometrías de la pieza de trabajo varían o cuando los contaminantes se distribuyen de manera desigual, una limitación significativa cuandoIntegrando el aprendizaje profundo con la limpieza láser.. Para superar este desafío, los investigadores han desarrollado sistemas de visión que permiten a los robots detectar áreas de contaminación en tiempo real y ajustar los parámetros de limpieza sobre la marcha. Este artículo sintetiza los avances recientes basados en investigaciones sistemáticas, centrándose en la arquitectura de sistemas,evaluación de superficie en tiempo realcapacidades, precisión de clasificación e implementaciones industriales.
Arquitectura del sistema: visión, aprendizaje y control
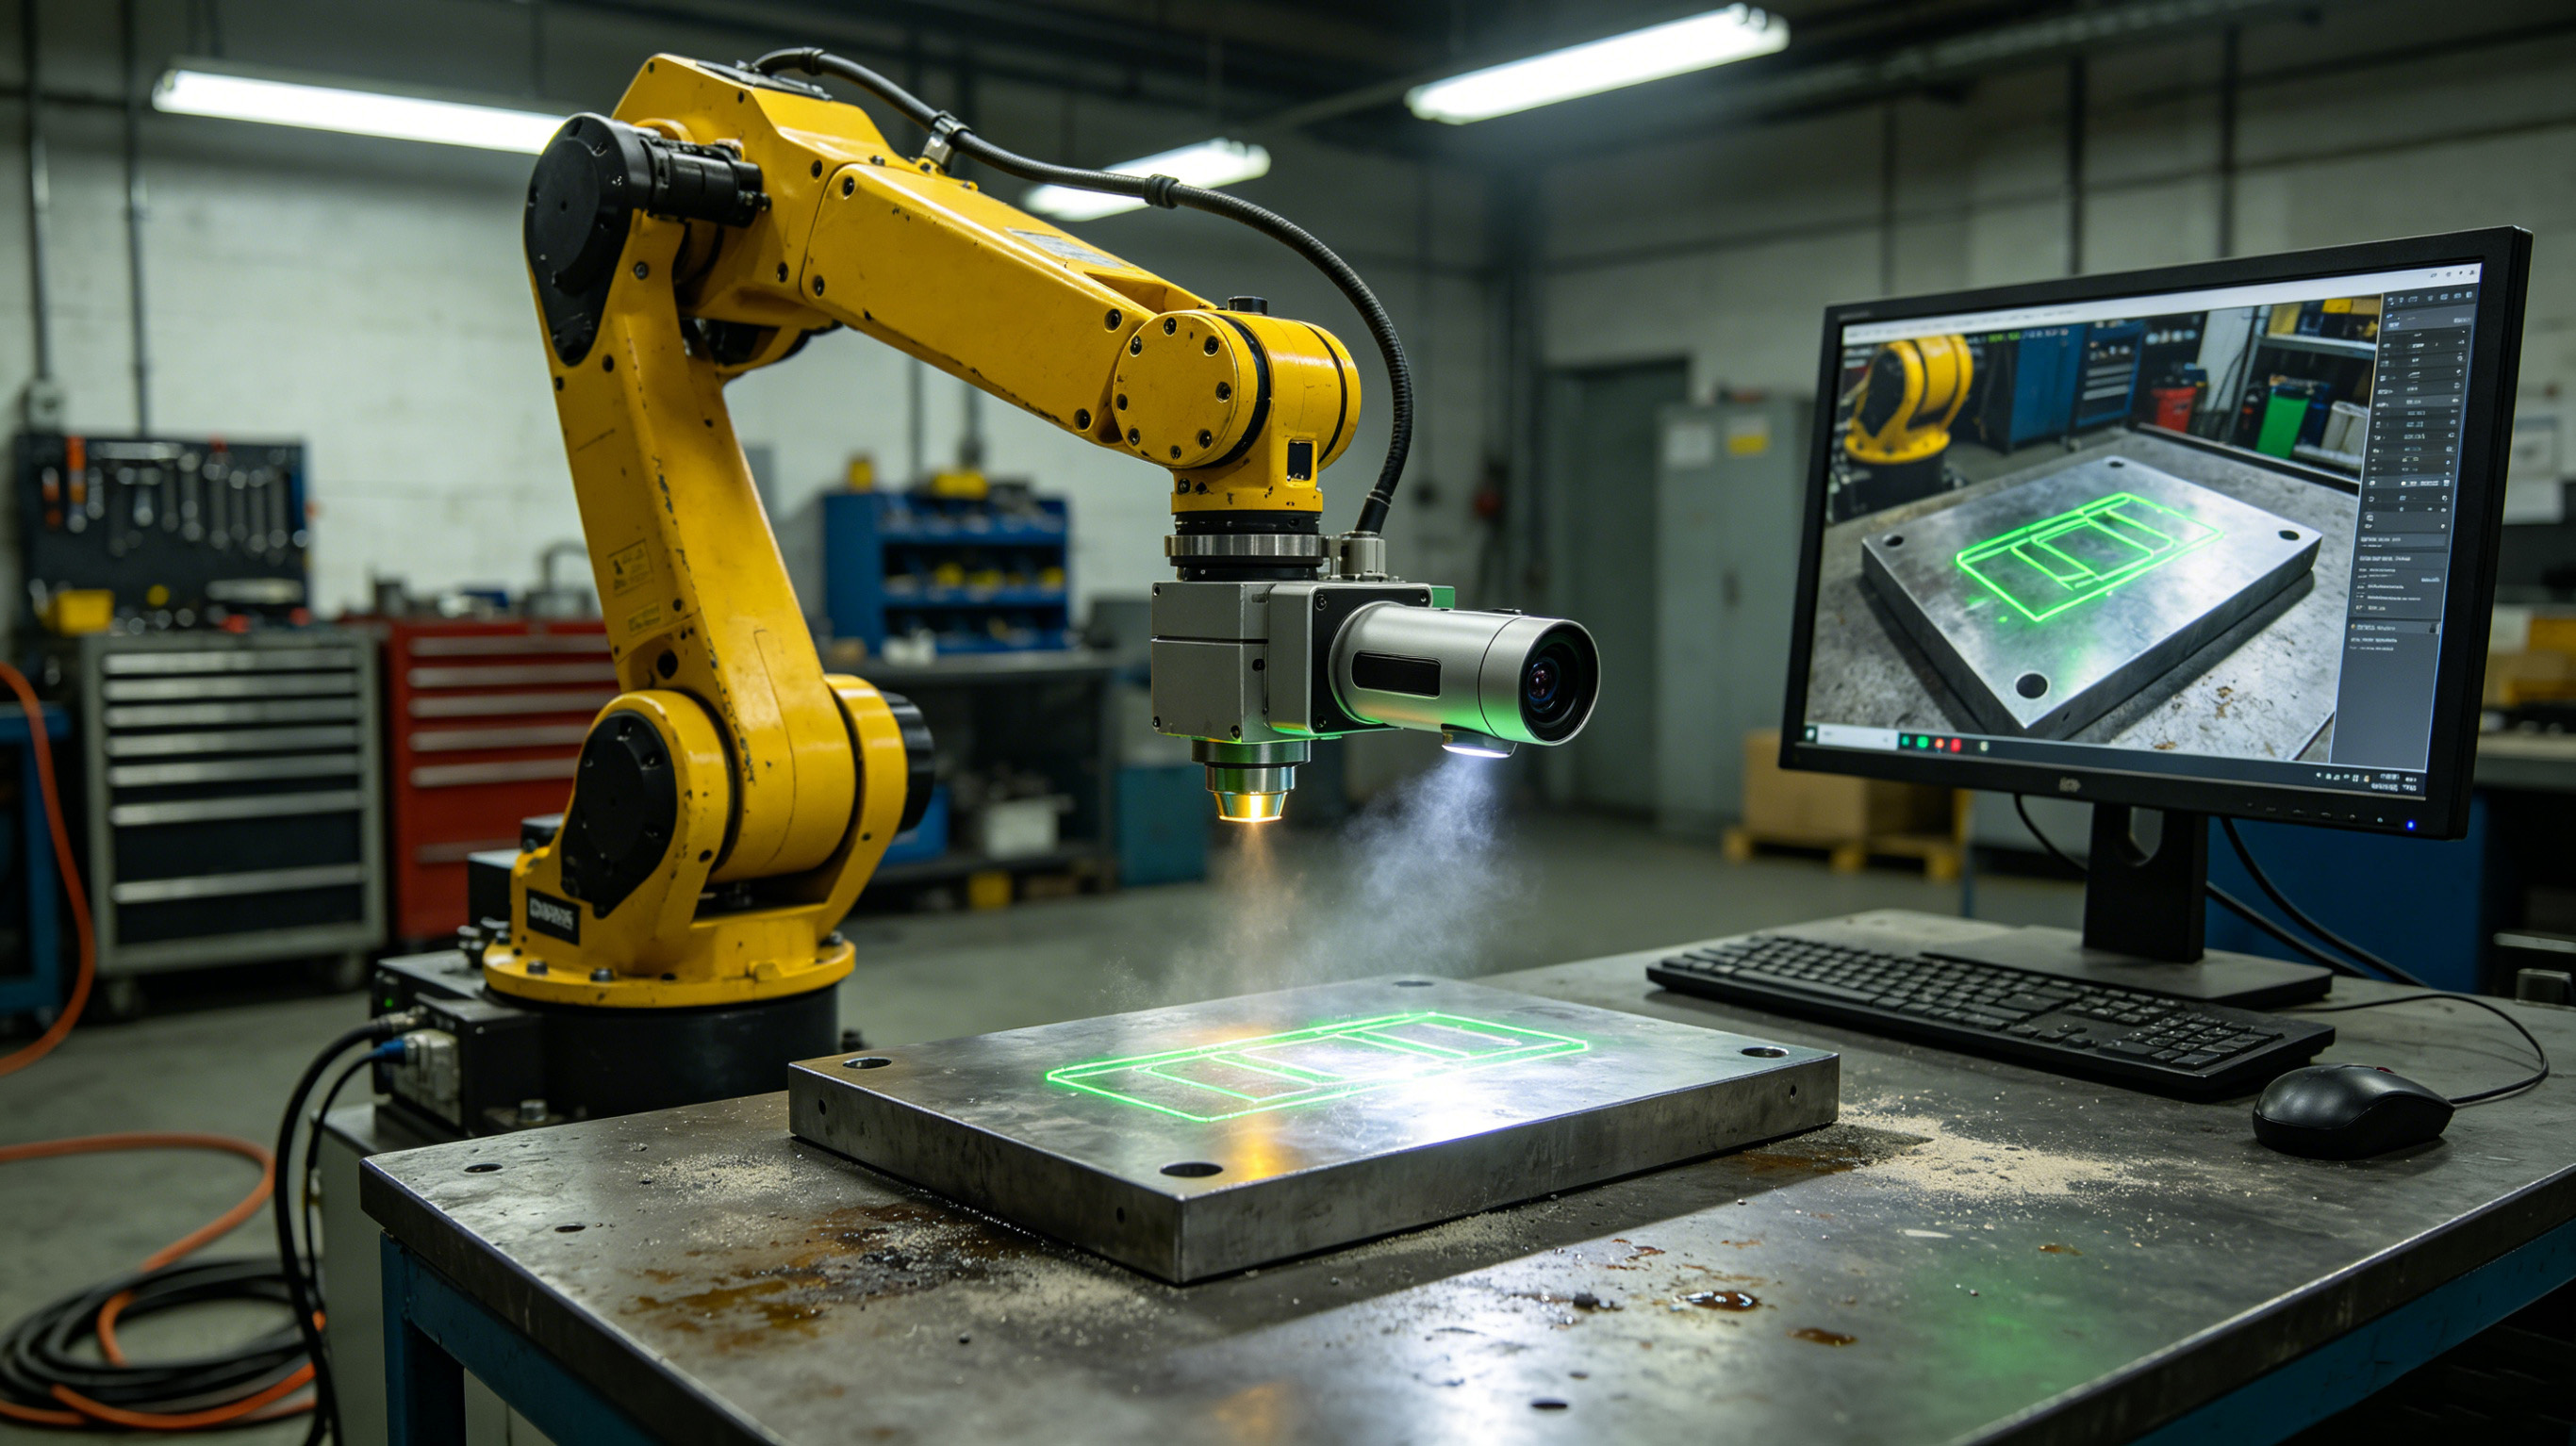
Un sistema de visión eficaz para la limpieza láser robótica requiere tres módulos integrados. En primer lugar, una cámara de alta velocidad captura imágenes de la superficie de la pieza de trabajo antes y durante el proceso de limpieza. En segundo lugar, unalgoritmo de aprendizaje profundoanaliza estas imágenes para clasificar estados de la superficie como "eliminación completa", "eliminación incompleta" o "sustrato expuesto". Los estudios que utilizan redes neuronales convolucionales para la clasificación de limpieza con láser han logrado una precisión de detección superior al 98%, lo que demuestra la viabilidad deevaluación de superficie en tiempo realmediante análisis automatizado de imágenes. En tercer lugar, el módulo de control interpreta laalgoritmo de aprendizaje profundosalidas para ajustar los parámetros del láser (energía del pulso, velocidad de escaneo o tamaño del punto) y para actualizar dinámicamente la trayectoria del robot. Esta arquitectura de circuito cerrado permite a los robots manipular componentes con patrones de contaminación impredecibles, un requisito esencial para entornos de fabricación de alta mezcla donde las piezas varían entre lotes.
Tecnologías clave: reconocimiento de llama y evaluación de calidad
Más allá de la identificación de la contaminación, los sistemas de visión también deben monitorear el proceso de limpieza en sí para evitar daños al sustrato. Los investigadores han propuesto un método de seguimiento visual basado enaprendizaje profundoque construye dos conjuntos de datos especializados: uno que vincula la apariencia de la llama con la efectividad de la limpieza y otro que correlaciona las imágenes ópticas con la rugosidad de la superficie. Utilizando un modelo Cascade R-CNN mejorado con redes troncales de fusión de características, el sistema logra una precisión promedio promedio (mAP) del 93,6 %, lo que permite una clasificación confiable de los estados de limpieza durante la operación. Esteevaluación de superficie en tiempo realdurante la limpieza activa es fundamental para componentes donde una limpieza excesiva causaría ablación de la superficie. Además, un modelo de predicción de rugosidad basado en ResNet101 reduce el error absoluto medio a 0,245 μm, lo que permitealgoritmo de aprendizaje profundopara estimar la calidad final de la superficie antes de que se complete el ciclo de limpieza. La combinación de modelos de clasificación y regresión proporciona una completaevaluación de superficie en tiempo realestructura.
Aplicaciones industriales: reciclaje de PCB y eliminación de recubrimientos
La tecnología ha pasado de la investigación de laboratorio al despliegue industrial. En el reciclaje de placas de circuito impreso (PCB), donde se deben eliminar los compuestos protectores sin dañar los rastros de cobre subyacentes, los investigadores compararon Mask R-CNN y YOLOv8-seg paraevaluación de superficie en tiempo realtareas. YOLOv8-seg logró un mAP50 (seg) del 82,8 % a 3,98 cuadros por segundo, mientras que Mask R-CNN alcanzó el 84,097 % a 1,52 FPS; ambos cumplen con los requisitos operativos en tiempo real paraIntegrando el aprendizaje profundo con la limpieza láser.. Cuando se probó en patrones de PCB nunca antes vistos, YOLOv8-seg demostró una generalización superior a nuevas geometrías. En aplicaciones aeroespaciales, sistemas de visión similares ahora guían brazos robóticos para eliminar el recubrimiento de componentes de aeronaves, donde el espesor varía de manera impredecible debido a las reparaciones en el campo. Implementaciones industriales deIntegrando el aprendizaje profundo con la limpieza láser.han eliminado los procedimientos de aprendizaje manual, lo que permite a los operadores procesar nuevos tipos de piezas simplemente presentándolas al sistema de visión. Estos avances demuestran colectivamente la madurez dealgoritmos de aprendizaje profundopara limpieza robótica industrial basada en visión.
Perspectivas futuras
La investigación actual se centra en tres direcciones hacia la limpieza robótica autónoma. En primer lugar, ampliar laalgoritmo de aprendizaje profundoconjuntos de datos de entrenamiento para cubrir más combinaciones de materiales y contaminantes. En segundo lugar, reducir la latencia de inferencia del modelo para un procesamiento de mayor velocidad en piezas de trabajo más grandes. En tercer lugar, integrarevaluación de superficie en tiempo realdatos con optimización de parámetros en línea para un control total de circuito cerrado. Progreso continuo enIntegrando el aprendizaje profundo con la limpieza láser.sugiere que los sistemas de limpieza robóticos totalmente autónomos que no requieren intervención humana se convertirán en estándar en todos los sectores de fabricación avanzados en esta década.
Eliminación de óxido con láser en acero estructural: un estudio de caso de antes y después
Por qué todas las empresas industriales necesitarán limpieza con láser en los próximos cinco años
Artículo relacionado