ระบบวิชันซิสเต็มการเรียนรู้เชิงลึกเพื่อรองรับการทำความสะอาดด้วยเลเซอร์ด้วยหุ่นยนต์
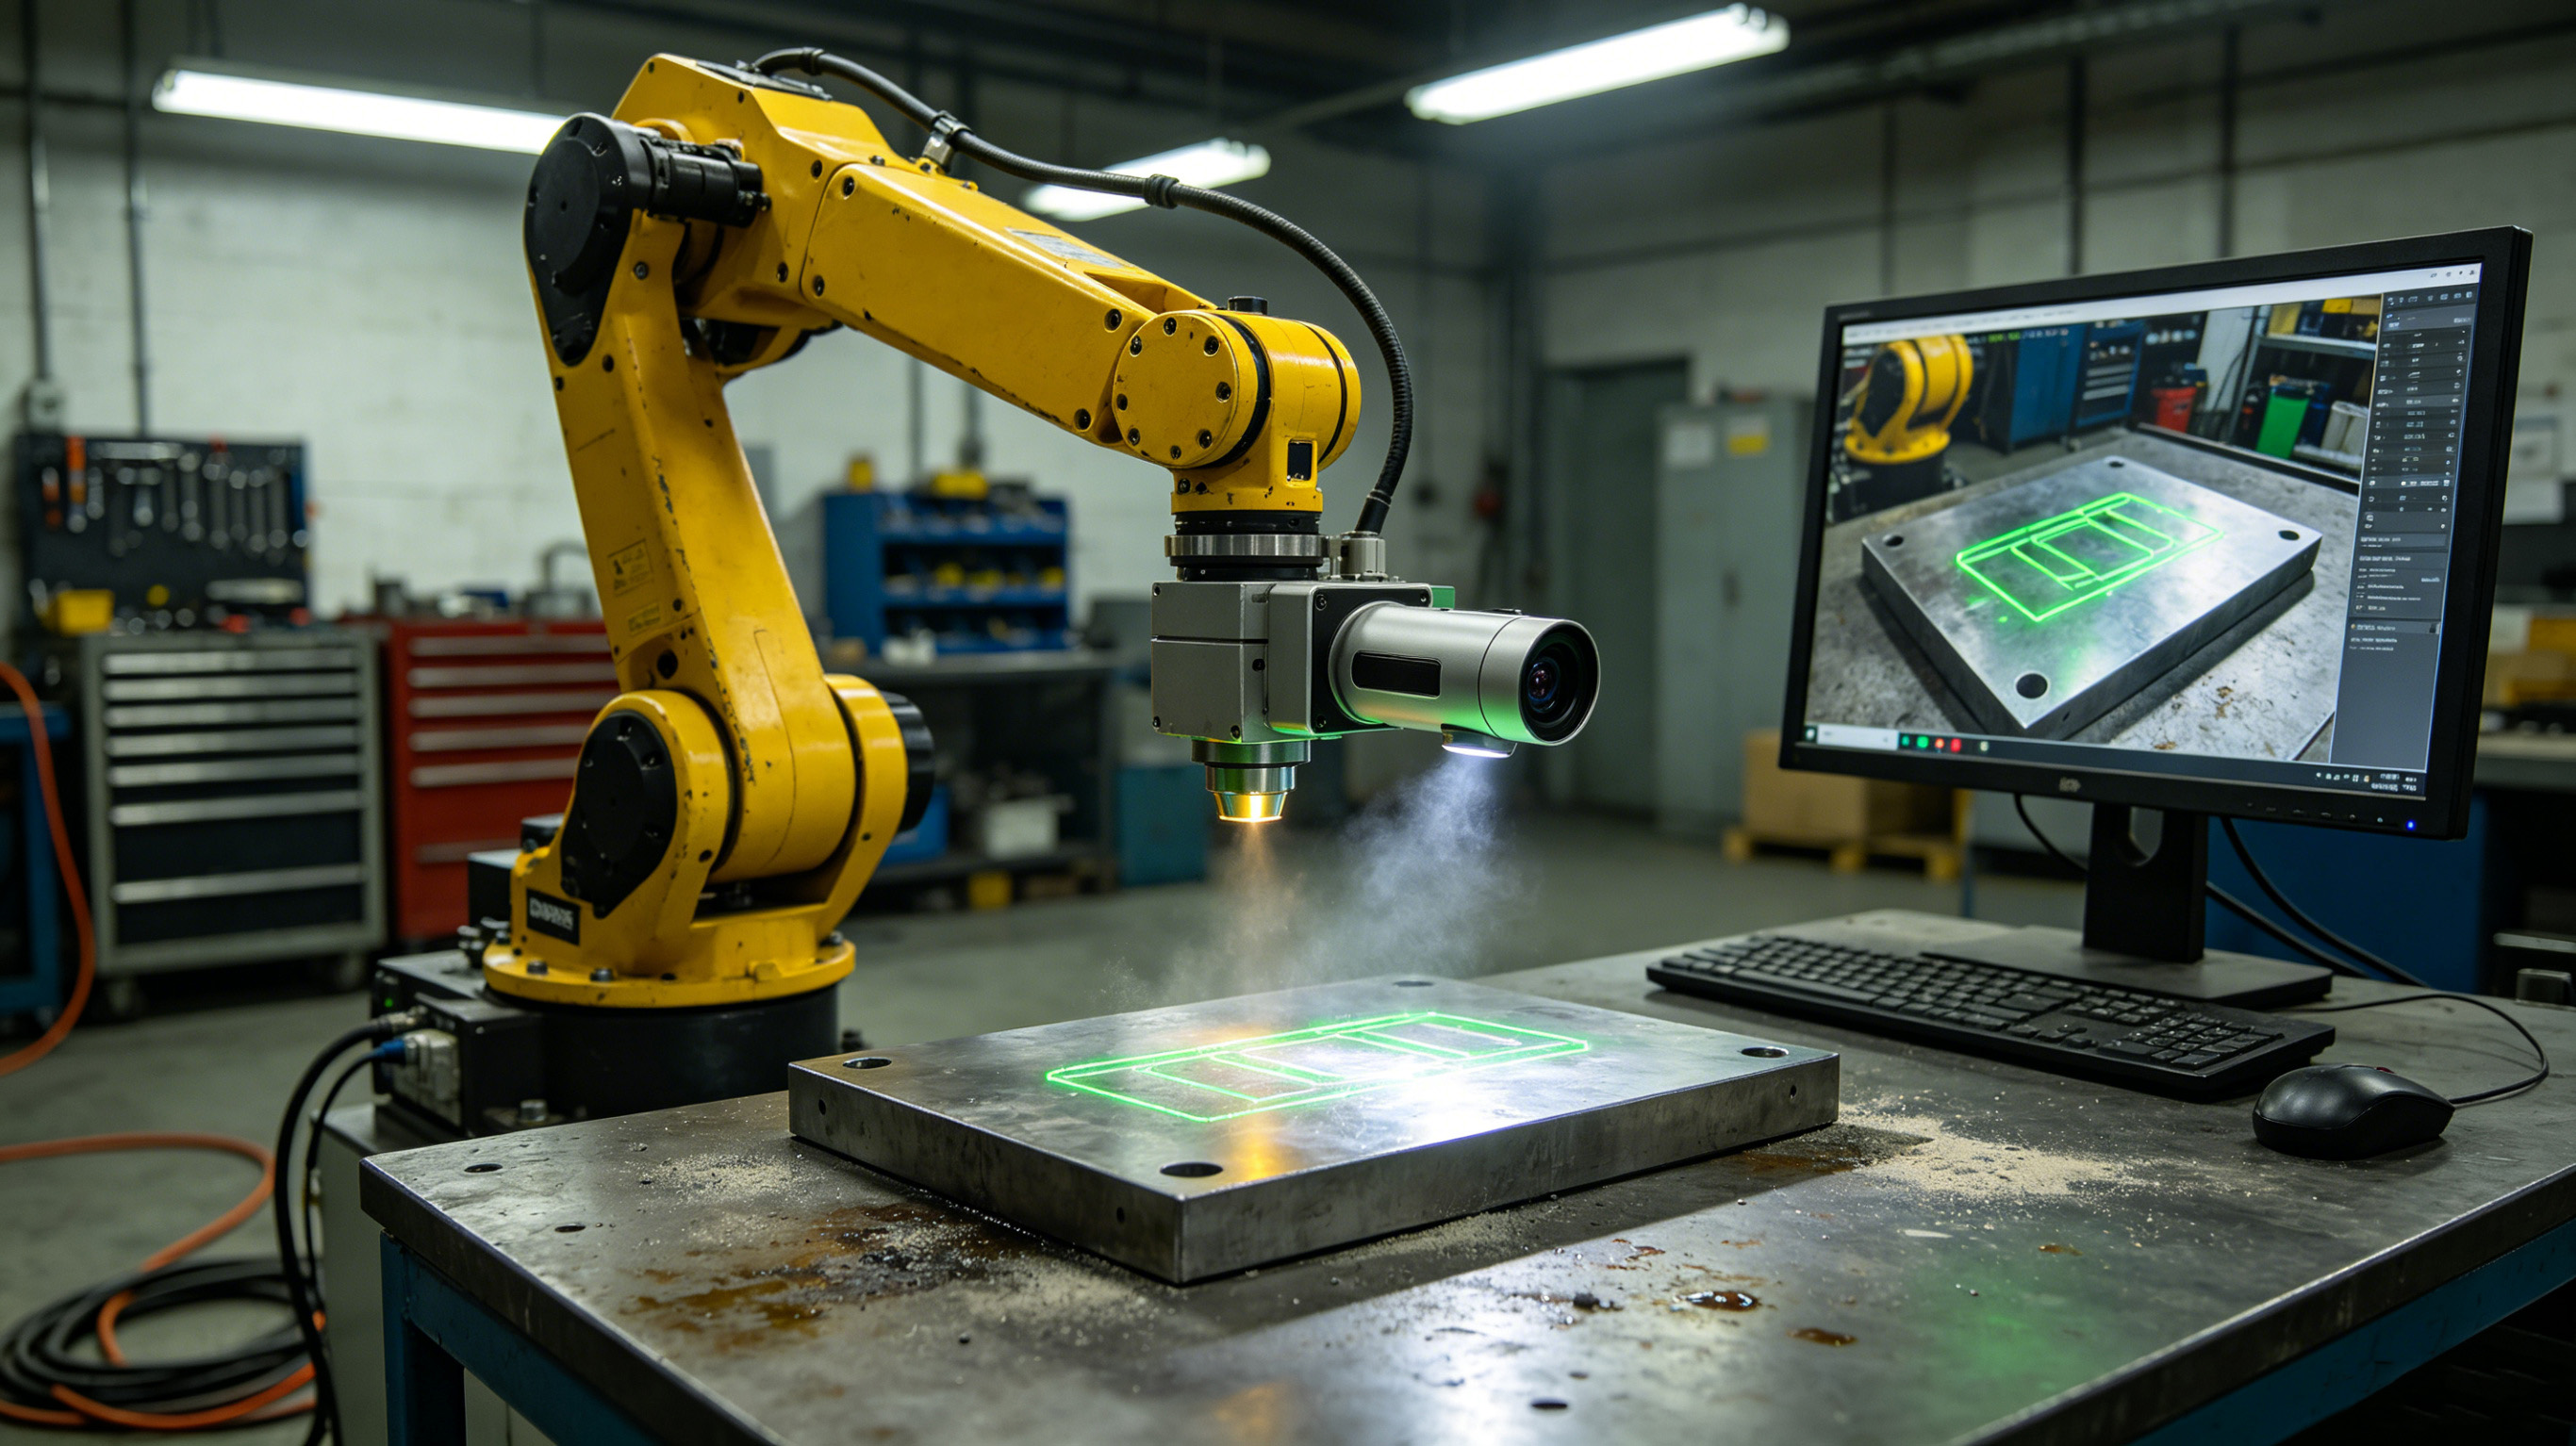
การทำความสะอาดด้วยเลเซอร์ด้วยหุ่นยนต์กลายเป็นโซลูชันที่แม่นยำและเป็นมิตรต่อสิ่งแวดล้อมสำหรับการกำจัดสิ่งปนเปื้อนออกจากพื้นผิวโลหะ แทนที่วิธีการแบบแมนนวลและทางเคมีในอุตสาหกรรมการบินและอวกาศ ยานยนต์ และการบูรณะ การทำความสะอาดด้วยหุ่นยนต์แบบดั้งเดิมอาศัยเส้นทางที่ตั้งโปรแกรมไว้ล่วงหน้า ซึ่งไม่สามารถปรับเปลี่ยนได้เมื่อรูปทรงของชิ้นงานแตกต่างกันหรือเมื่อมีการกระจายสิ่งปนเปื้อนไม่สม่ำเสมอ ซึ่งเป็นข้อจำกัดที่สำคัญเมื่อบูรณาการการเรียนรู้เชิงลึกเข้ากับการทำความสะอาดด้วยเลเซอร์. เพื่อเอาชนะความท้าทายนี้ นักวิจัยได้พัฒนาระบบการมองเห็นที่ช่วยให้หุ่นยนต์ตรวจจับพื้นที่ปนเปื้อนแบบเรียลไทม์ และปรับพารามิเตอร์การทำความสะอาดได้ทันที บทความนี้สังเคราะห์ความก้าวหน้าล่าสุดจากการสืบสวนอย่างเป็นระบบ โดยเน้นที่สถาปัตยกรรมระบบการประเมินพื้นผิวแบบเรียลไทม์ความสามารถ ความแม่นยำในการจำแนกประเภท และการใช้งานทางอุตสาหกรรม
สถาปัตยกรรมระบบ: วิสัยทัศน์ การเรียนรู้ และการควบคุม
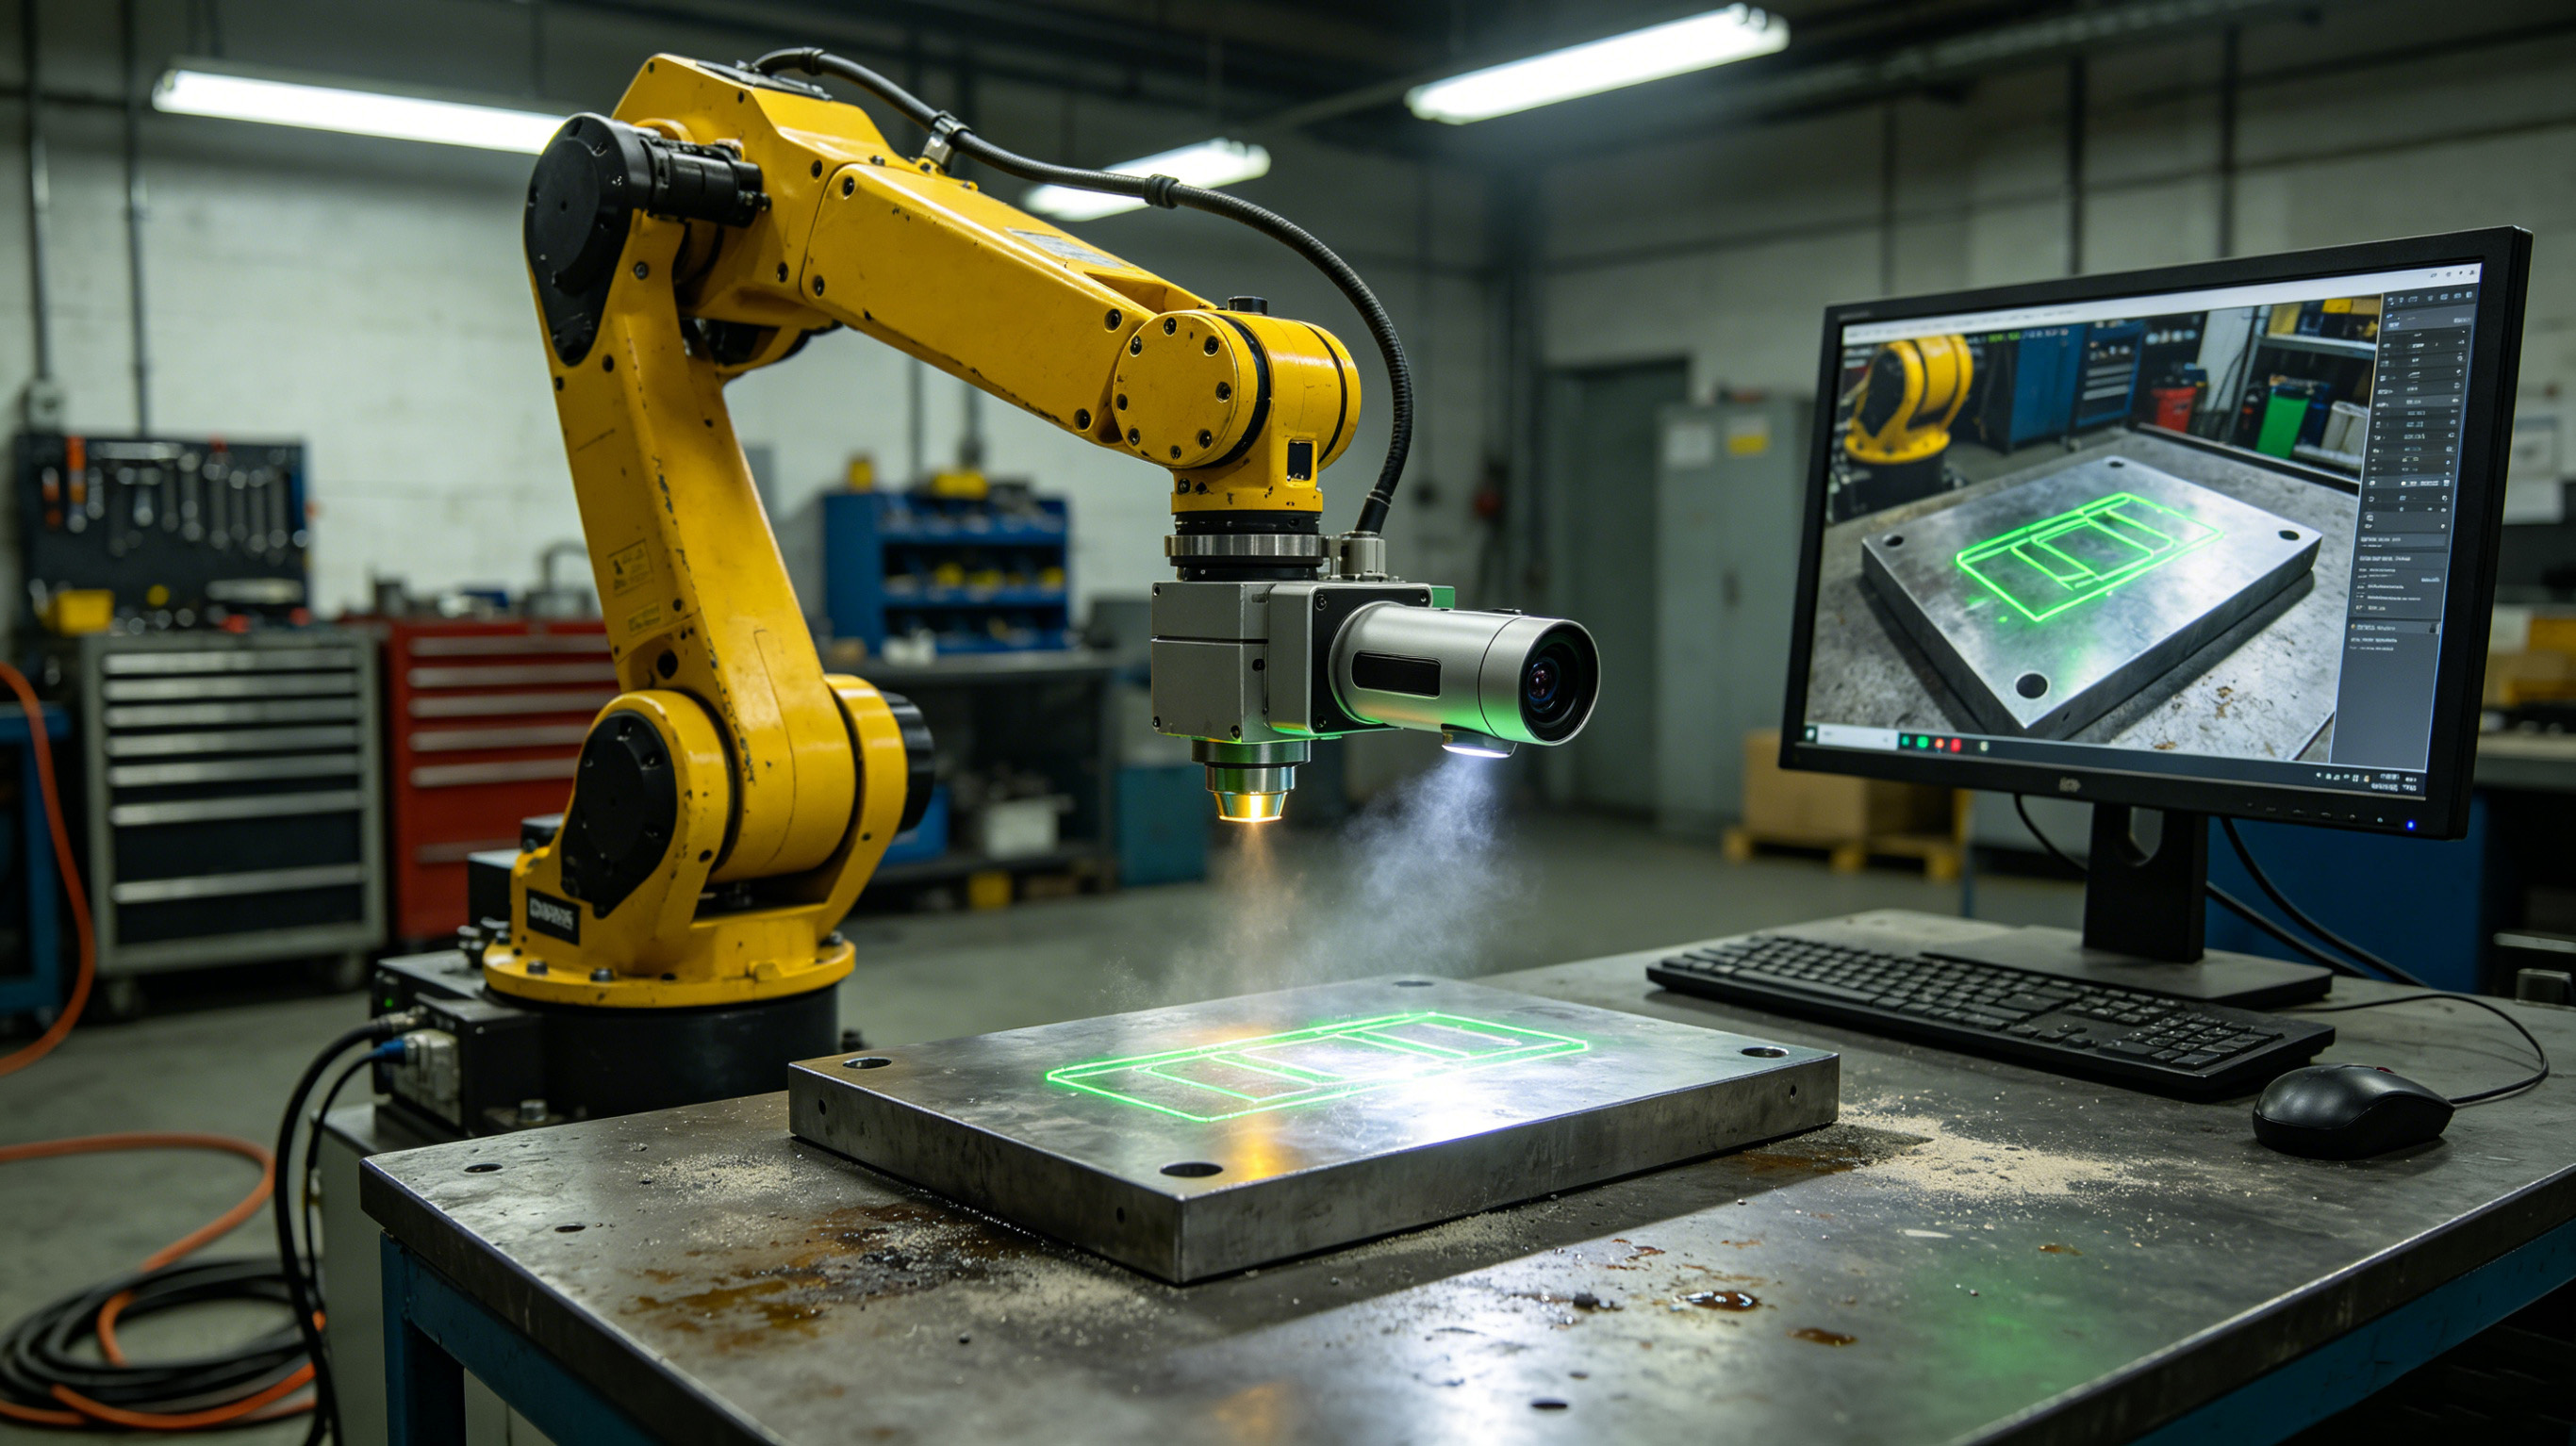
วิชันซิสเต็มที่มีประสิทธิภาพสำหรับการทำความสะอาดด้วยเลเซอร์ด้วยหุ่นยนต์ต้องใช้โมดูลแบบรวมสามโมดูล ขั้นแรก กล้องความเร็วสูงจะจับภาพพื้นผิวชิ้นงานก่อนและระหว่างกระบวนการทำความสะอาด ประการที่สองกอัลกอริธึมการเรียนรู้เชิงลึกวิเคราะห์ภาพเหล่านี้เพื่อจัดประเภทสถานะของพื้นผิว เช่น “การลบออกโดยสมบูรณ์” “การลบออกที่ไม่สมบูรณ์” หรือ “พื้นผิวที่สัมผัส” การศึกษาโดยใช้เครือข่ายประสาทเทียมสำหรับการจำแนกประเภทการทำความสะอาดด้วยเลเซอร์ได้รับความแม่นยำในการตรวจจับเกิน 98% ซึ่งแสดงให้เห็นถึงความเป็นไปได้ของการประเมินพื้นผิวแบบเรียลไทม์ผ่านการวิเคราะห์ภาพอัตโนมัติ ประการที่สาม โมดูลควบคุมจะตีความอัลกอริธึมการเรียนรู้เชิงลึกเอาต์พุตเพื่อปรับพารามิเตอร์เลเซอร์—พลังงานพัลส์ ความเร็วการสแกน หรือขนาดลำแสง—และเพื่ออัปเดตเส้นทางของหุ่นยนต์แบบไดนามิก สถาปัตยกรรมแบบวงปิดนี้ช่วยให้หุ่นยนต์สามารถจัดการกับส่วนประกอบที่มีรูปแบบการปนเปื้อนที่ไม่สามารถคาดเดาได้ ซึ่งเป็นข้อกำหนดที่จำเป็นสำหรับสภาพแวดล้อมการผลิตที่มีการผสมผสานสูงซึ่งชิ้นส่วนจะแตกต่างกันไปในแต่ละชุด
เทคโนโลยีหลัก: การจดจำเปลวไฟและการประเมินคุณภาพ
นอกเหนือจากการระบุการปนเปื้อนแล้ว วิชันซิสเต็มยังต้องตรวจสอบกระบวนการทำความสะอาดด้วย เพื่อป้องกันความเสียหายของพื้นผิว นักวิจัยได้เสนอวิธีการติดตามด้วยสายตาโดยอาศัยการเรียนรู้อย่างลึกซึ้งที่สร้างชุดข้อมูลพิเศษสองชุด ชุดหนึ่งเชื่อมโยงลักษณะเปลวไฟเข้ากับประสิทธิภาพการทำความสะอาด และอีกชุดหนึ่งเชื่อมโยงภาพแสงกับความหยาบของพื้นผิว การใช้โมเดล Cascade R-CNN ที่ได้รับการปรับปรุงพร้อมฟีเจอร์เครือข่ายแกนหลักแบบฟิวชั่น ทำให้ระบบได้รับความแม่นยำเฉลี่ยเฉลี่ย (mAP) ที่ 93.6% ทำให้สามารถจำแนกสถานะการทำความสะอาดระหว่างการทำงานได้อย่างน่าเชื่อถือ นี้การประเมินพื้นผิวแบบเรียลไทม์ในระหว่างการทำความสะอาดเป็นสิ่งสำคัญสำหรับส่วนประกอบที่การทำความสะอาดมากเกินไปจะทำให้เกิดการลอกพื้นผิว นอกจากนี้ แบบจำลองการทำนายความหยาบที่ใช้ ResNet101 ช่วยลดข้อผิดพลาดเฉลี่ยสัมบูรณ์เป็น 0.245μm ทำให้อัลกอริธึมการเรียนรู้เชิงลึกเพื่อประเมินคุณภาพพื้นผิวขั้นสุดท้ายก่อนที่รอบการทำความสะอาดจะเสร็จสิ้น การรวมกันของแบบจำลองการจำแนกประเภทและแบบจำลองการถดถอยทำให้เกิดความสมบูรณ์การประเมินพื้นผิวแบบเรียลไทม์กรอบ.
การใช้งานในอุตสาหกรรม: การรีไซเคิล PCB และการกำจัดการเคลือบ
เทคโนโลยีได้ย้ายจากการวิจัยในห้องปฏิบัติการไปสู่การใช้งานทางอุตสาหกรรม ในการรีไซเคิลแผงวงจรพิมพ์ (PCB) ซึ่งต้องกำจัดสารประกอบที่ใช้ป้องกันออกโดยไม่ทำลายร่องรอยทองแดงที่อยู่ข้างใต้ นักวิจัยได้เปรียบเทียบ Mask R-CNN และ YOLOv8-seg สำหรับการประเมินพื้นผิวแบบเรียลไทม์งาน YOLOv8-seg บรรลุ mAP50 (seg) ที่ 82.8% ที่ 3.98 เฟรมต่อวินาที ในขณะที่ Mask R-CNN สูงถึง 84.097% ที่ 1.52 FPS ซึ่งทั้งคู่ตรงตามข้อกำหนดการปฏิบัติงานแบบเรียลไทม์สำหรับบูรณาการการเรียนรู้เชิงลึกเข้ากับการทำความสะอาดด้วยเลเซอร์. เมื่อทดสอบกับรูปแบบ PCB ที่ไม่เคยเห็นมาก่อน YOLOv8-seg แสดงให้เห็นถึงลักษณะทั่วไปที่เหนือกว่ากับรูปทรงเรขาคณิตใหม่ ในการใช้งานด้านการบินและอวกาศ ระบบวิชันซิสเต็มที่คล้ายกันนี้จะช่วยนำทางแขนหุ่นยนต์ในการถอดสารเคลือบออกจากส่วนประกอบของเครื่องบิน ซึ่งความหนาจะแตกต่างกันไปอย่างไม่อาจคาดเดาได้เนื่องจากการซ่อมแซมภาคสนาม การใช้งานทางอุตสาหกรรมของบูรณาการการเรียนรู้เชิงลึกเข้ากับการทำความสะอาดด้วยเลเซอร์ได้ยกเลิกขั้นตอนการสอนแบบแมนนวล ทำให้ผู้ปฏิบัติงานสามารถประมวลผลชิ้นส่วนประเภทใหม่ได้ง่ายๆ เพียงนำเสนอต่อระบบวิชันซิสเต็ม ความก้าวหน้าเหล่านี้แสดงให้เห็นถึงความสมบูรณ์ของอัลกอริธึมการเรียนรู้เชิงลึกสำหรับการทำความสะอาดหุ่นยนต์ที่ใช้การมองเห็นทางอุตสาหกรรม
แนวโน้มในอนาคต
การวิจัยในปัจจุบันมุ่งเน้นไปที่สามทิศทางในการทำความสะอาดด้วยหุ่นยนต์อัตโนมัติ ขั้นแรกให้ขยายอัลกอริธึมการเรียนรู้เชิงลึกชุดข้อมูลการฝึกอบรมเพื่อให้ครอบคลุมการผสมผสานระหว่างวัสดุและการปนเปื้อนมากขึ้น ประการที่สอง ลดเวลาแฝงในการอนุมานโมเดลเพื่อการประมวลผลความเร็วสูงในชิ้นงานขนาดใหญ่ ประการที่สาม การบูรณาการการประเมินพื้นผิวแบบเรียลไทม์ข้อมูลที่มีการเพิ่มประสิทธิภาพพารามิเตอร์ออนไลน์สำหรับการควบคุมวงปิดเต็มรูปแบบ มีความก้าวหน้าอย่างต่อเนื่องในบูรณาการการเรียนรู้เชิงลึกเข้ากับการทำความสะอาดด้วยเลเซอร์ชี้ให้เห็นว่าระบบทำความสะอาดหุ่นยนต์อัตโนมัติเต็มรูปแบบที่ไม่ต้องมีการแทรกแซงของมนุษย์จะกลายเป็นมาตรฐานในภาคการผลิตขั้นสูงภายในทศวรรษนี้
การกำจัดสนิมด้วยเลเซอร์บนเหล็กโครงสร้าง: กรณีศึกษาก่อนและหลัง
เหตุใดธุรกิจอุตสาหกรรมทุกแห่งจึงต้องทำความสะอาดด้วยเลเซอร์ในอีกห้าปีข้างหน้า
บทความที่เกี่ยวข้อง